User location management
Users can pin locations on a map or enter lat/lon; multiple locations can be stored and monitored.
NASA Space Apps Challenge 2024 — Global Winner (AsturExplorers)
Users can pin locations on a map or enter lat/lon; multiple locations can be stored and monitored.
Configurable lead time; notifications before overpass and when SR data becomes available for the selected location.
Fetch SR data once processed; filter by date range and cloud coverage; visualize key metadata; export-ready for reporting.
Support decisions by comparing satellite signals over time and correlating with ground measurements.
Track change over time (e.g., vegetation/land cover) and keep historical snapshots.
Monitor urban growth and green cover to inform sustainable development.
Explora si la profundidad del entorno puede convertirse en señales que el cerebro aprenda a interpretar como información espacial.
Nota: con auriculares, la separación izquierda/derecha se aprecia mucho mejor.
Aquí puedes probar el simulador de profundidad y audio empleado en el estudio.
Este proyecto explora un sistema de sustitución sensorial orientado a la movilidad de niños ciegos o con discapacidad visual severa.
Parte de una premisa sencilla y, a la vez, profunda: la visión no reside solo en los ojos, sino en el cerebro, que interpreta la información que recibe por distintas vías.
A partir de esa idea, el sistema traduce la profundidad del entorno en patrones auditivos y vibrotáctiles aplicados sobre el torso, incluida la zona abdominal. La hipótesis de trabajo es que el cerebro pueda aprender a interpretar esos estímulos como información espacial útil y, potencialmente, activar redes asociadas al procesamiento visual mediante plasticidad sensorial.
El objetivo final es contribuir a la autonomía y a la vida cotidiana de niños ciegos, mediante un prototipo de investigación que busca ser cómodo, accesible y relevante fuera del laboratorio.
A continuación se presenta el desarrollo técnico, experimental y social del proyecto:
La discapacidad visual temprana no consiste solo en “ver menos”. Afecta a la movilidad básica: localizar obstáculos, mantener la dirección, estimar distancias y tomar decisiones rápidas mientras uno se mueve.
En niños y adolescentes esto puede ser especialmente limitante. Todavía están aprendiendo cómo se organiza el mundo, pero no reciben el mismo feedback visual que la mayoría damos por hecho. Eso suele traducirse en menos independencia y en una necesidad mayor de apoyo constante.
Las soluciones tradicionales, como el bastón blanco o los perros guía, funcionan muy bien, pero no ofrecen una “imagen” espacial continua del entorno. También existen ayudas electrónicas, aunque muchas son caras, voluminosas, difíciles de mantener o simplemente no están pensadas para llevarse cómodamente a diario.
Así que sigue habiendo un hueco práctico: herramientas lo bastante informativas como para mejorar la autonomía, lo bastante rápidas como para ser seguras, lo bastante cómodas como para llevarlas puestas y lo bastante asequibles como para escalar.
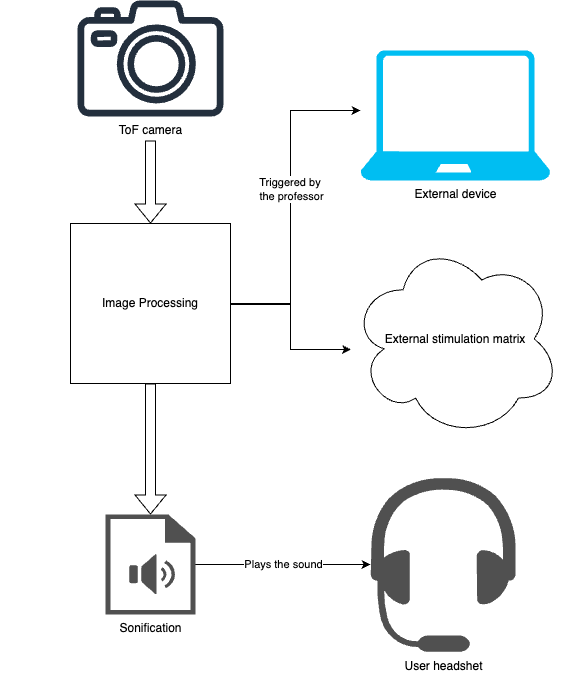
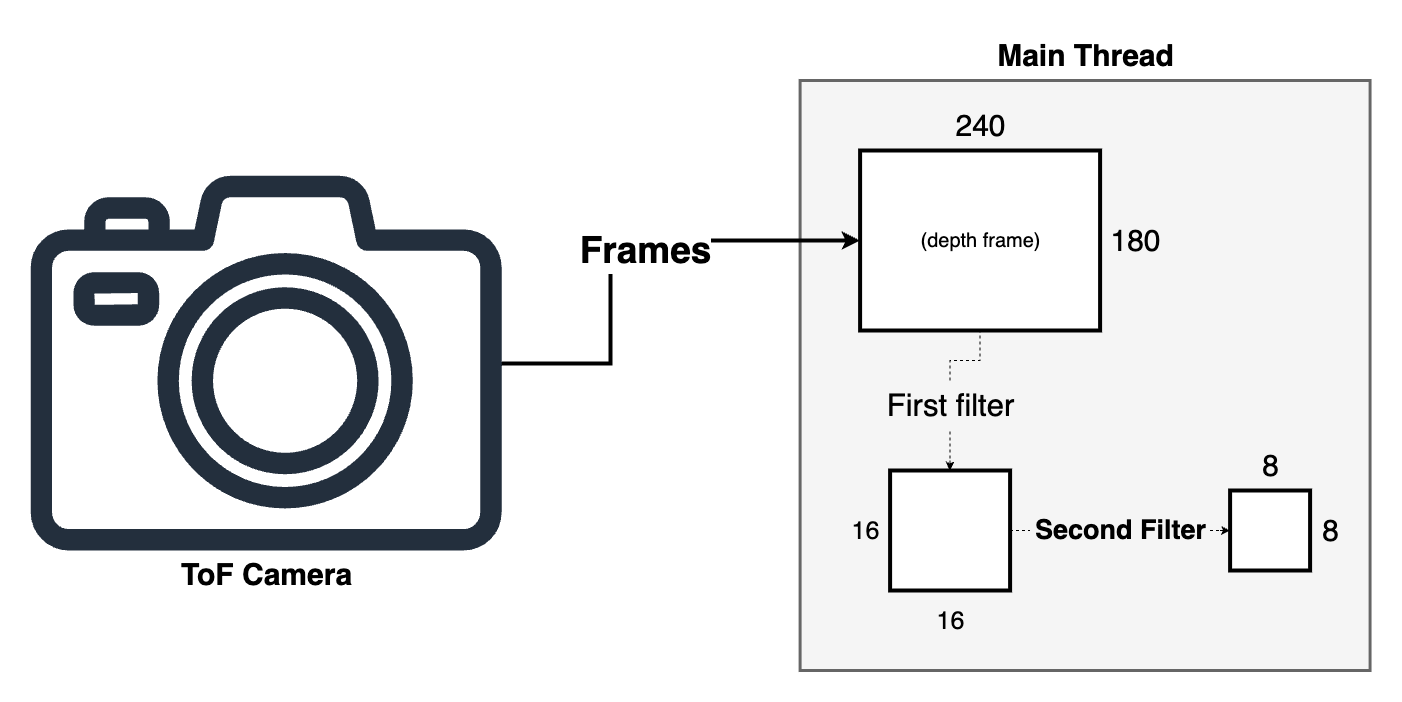
El sistema captura la profundidad mediante una cámara y convierte esa información en dos canales de feedback: sonido y vibración. El objetivo es ofrecer una representación coherente del espacio, no en palabras, sino en patrones que el usuario pueda aprender.
A nivel conceptual es sencillo: capturar profundidad, filtrarla, reducirla a una forma compacta y generar salida sonora y táctil en tiempo real. El requisito clave es la coherencia y la baja latencia. Si el sistema se siente lento o inconsistente, deja de ayudar y empieza a confundir.
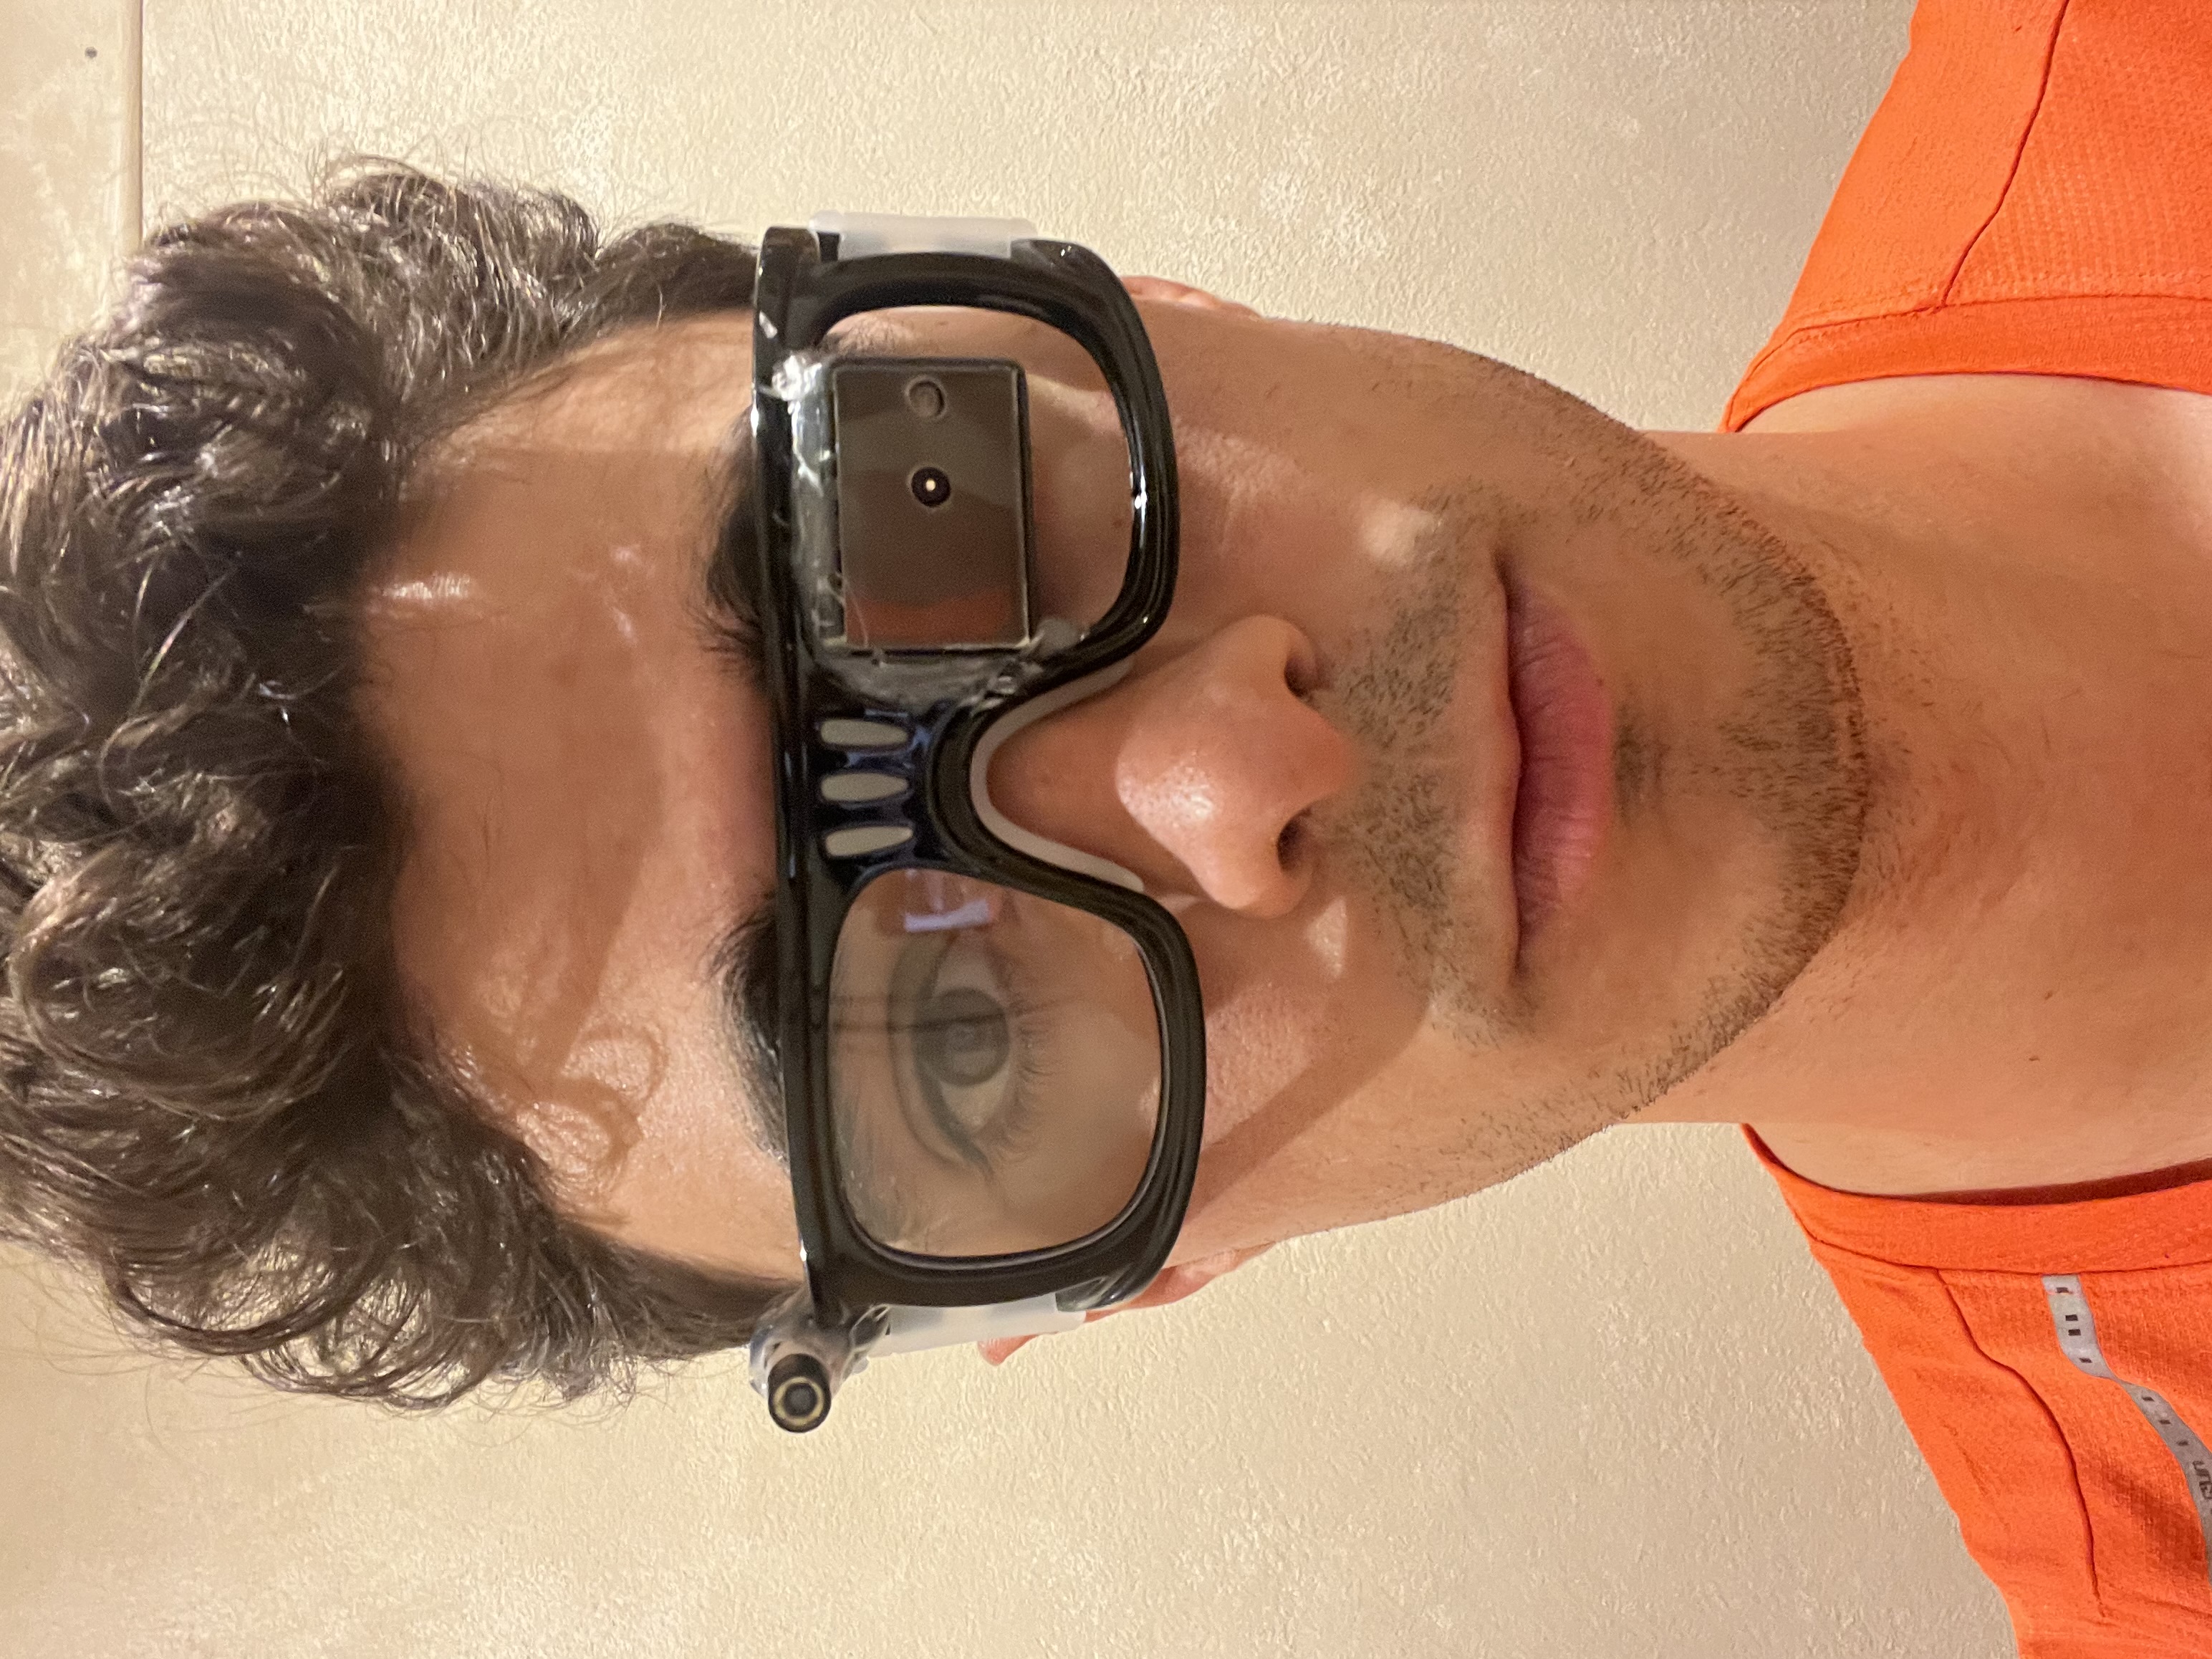
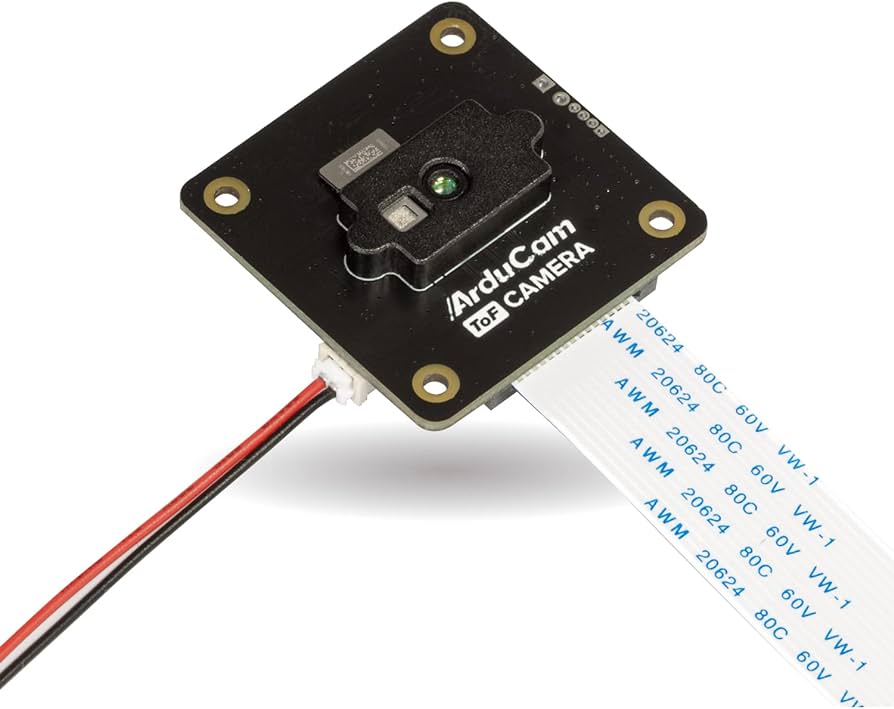
El montaje físico gira alrededor de unas gafas inteligentes. Actúan como punto de sensado y llevan una cámara Time-of-Flight (ToF) que mide la distancia frente al usuario.
Las cámaras ToF funcionan midiendo el tiempo que tarda la luz en regresar. En la práctica pueden ofrecer un mapa de profundidad con baja latencia, algo muy útil para movilidad, siempre que se trate bien el ruido del mundo real.
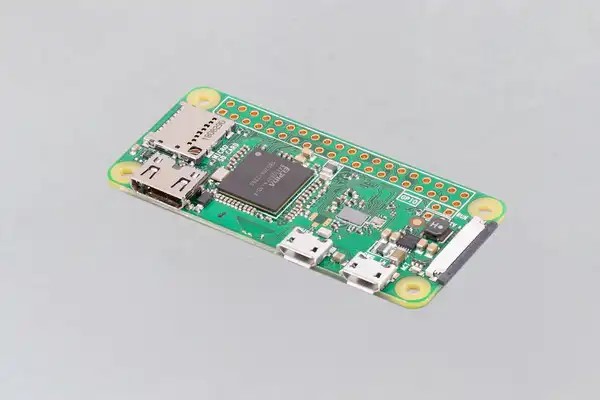
El procesamiento se realiza en un ordenador monoplaca (SBC) y, en algunos casos, puede añadirse un acelerador de IA para tareas como detección de objetos. Todo corre localmente, sin depender de la nube, principalmente para evitar latencias impredecibles y dependencia externa.
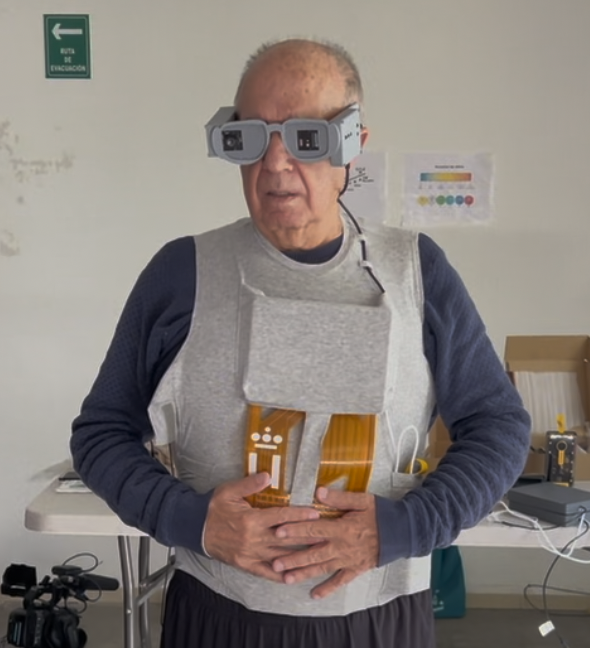
El resto del sistema incluye salida de audio estéreo, una matriz táctil de 16×16 y una batería externa. El objetivo de diseño no es impresionar, sino ser práctico, reparable y no demasiado pesado.
Las primeras pruebas se centraron en comprobar si la captura de profundidad era lo bastante estable en condiciones reales. Se probaron distintas cámaras ToF en interiores y exteriores, evaluando su comportamiento con luz solar y superficies reflectantes.
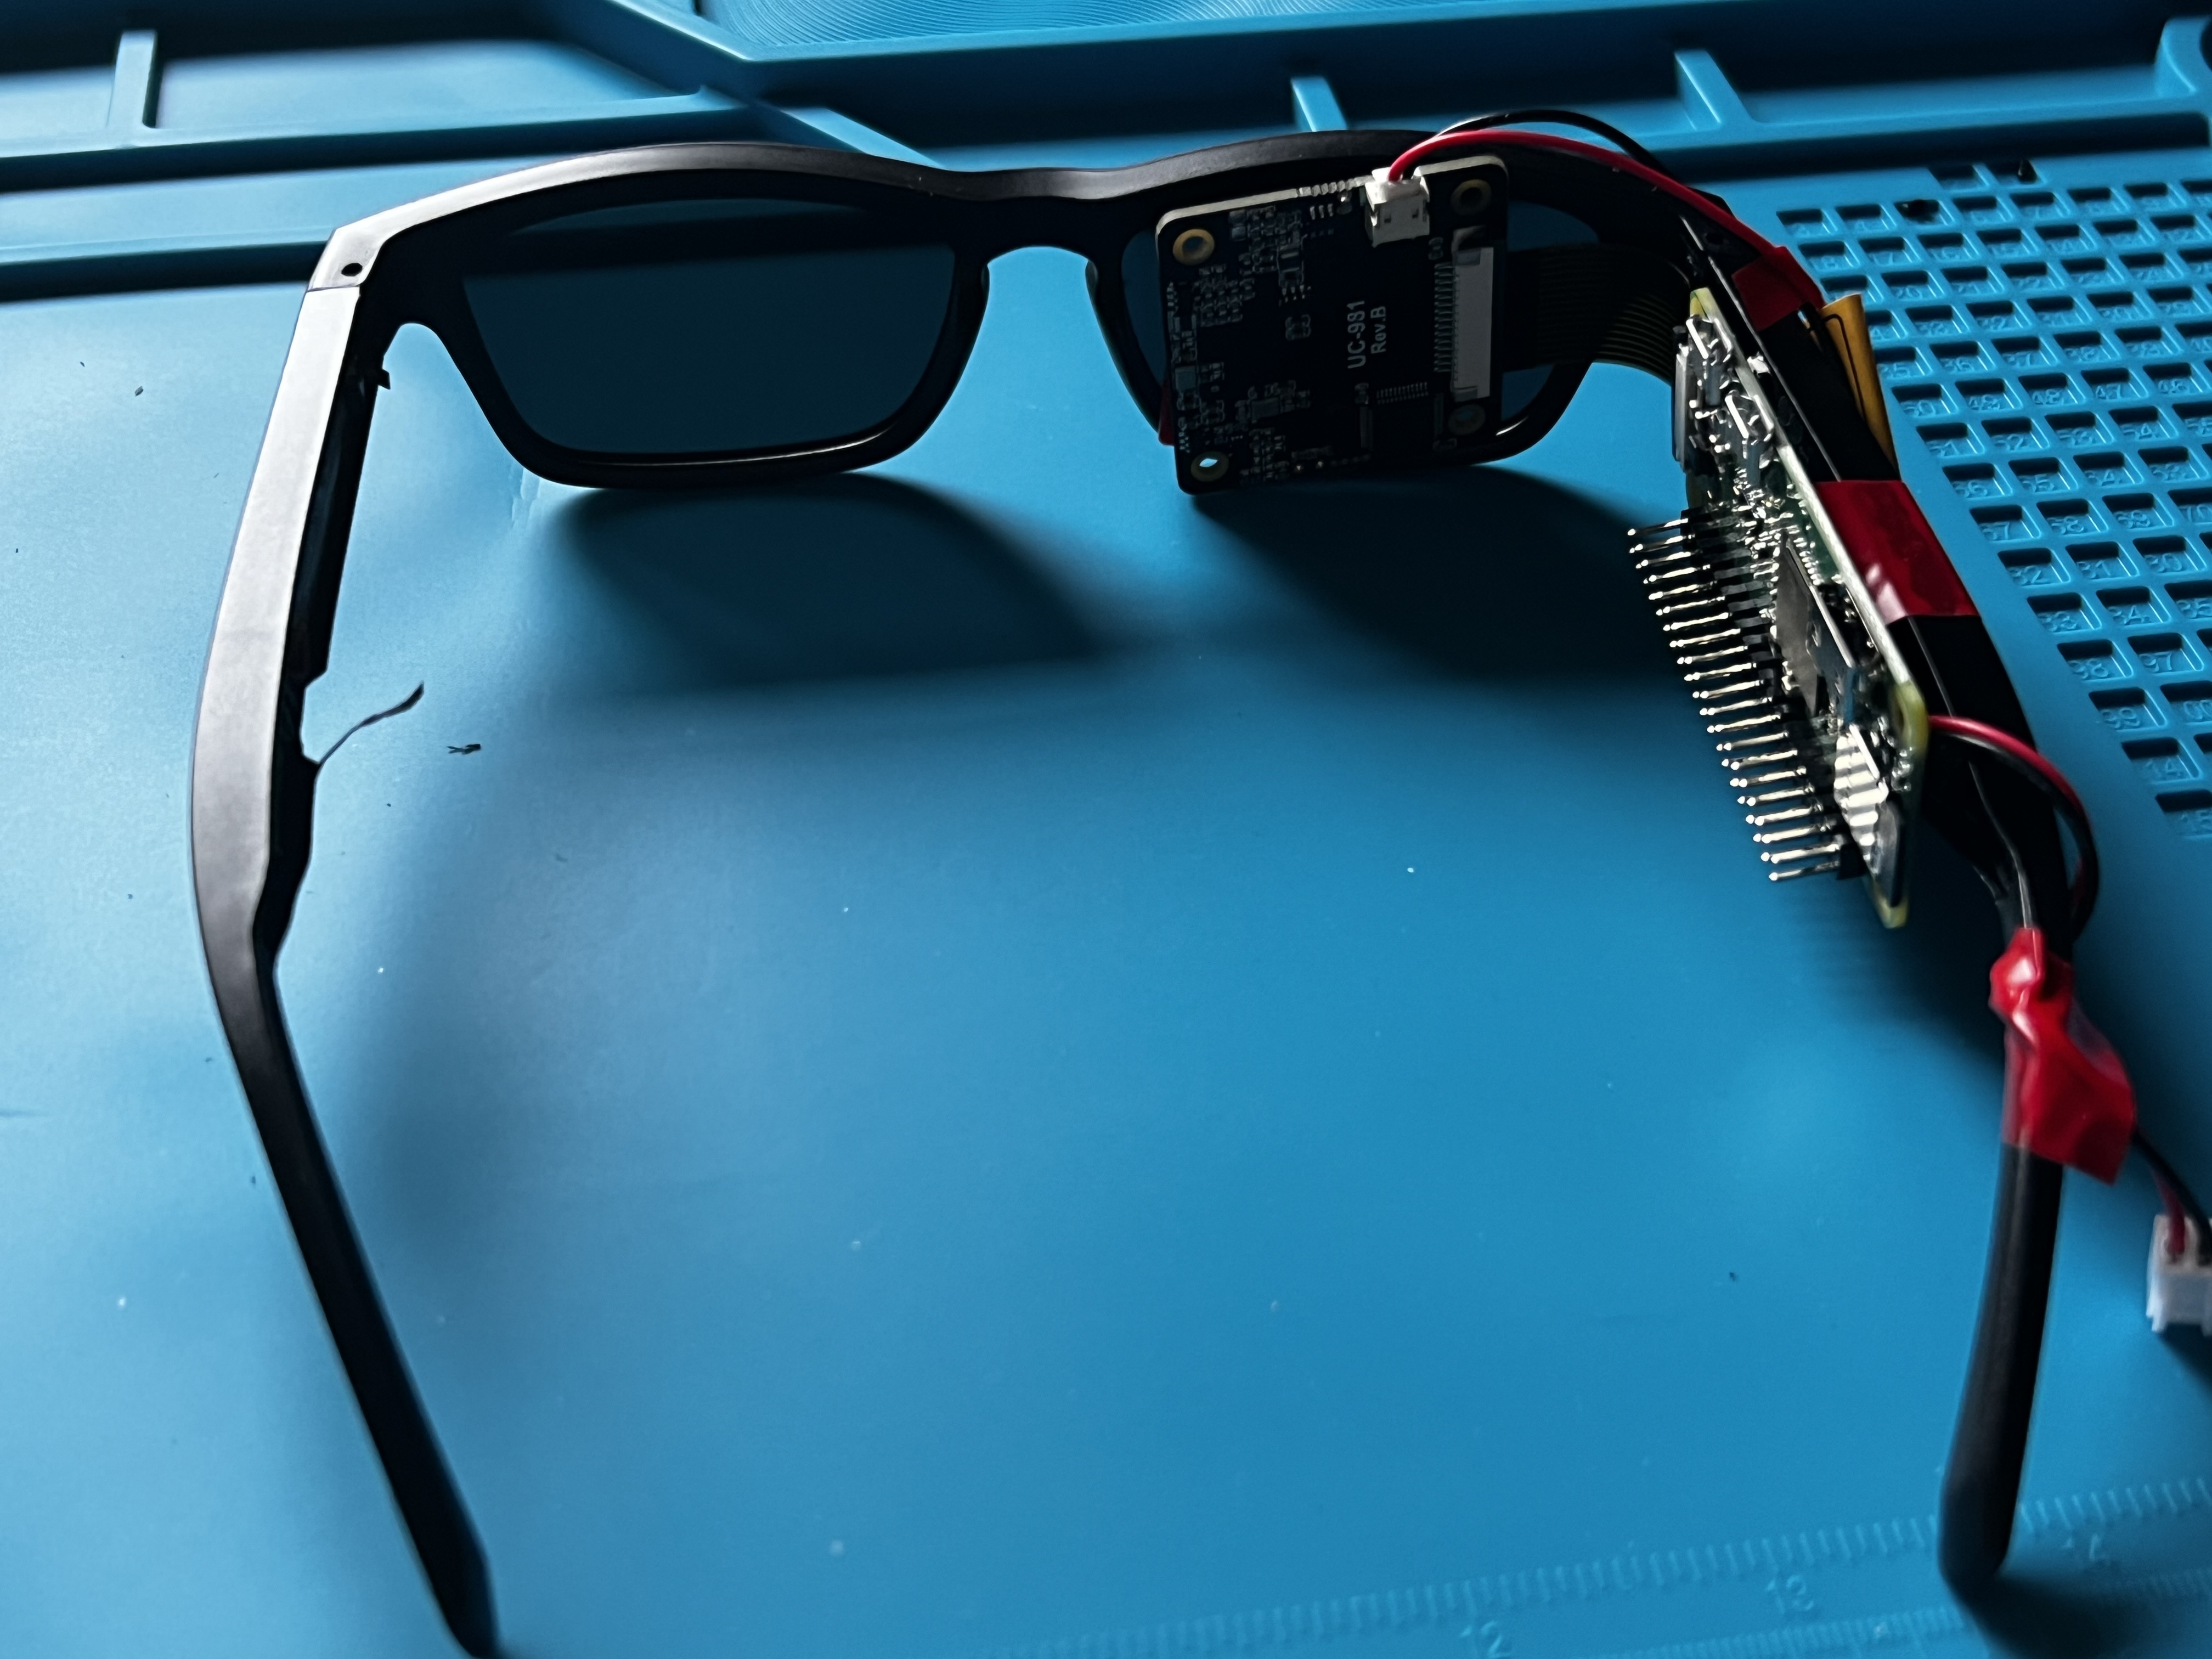
El ruido, las reflexiones y las condiciones exteriores con mucha luz aparecieron enseguida. Esas limitaciones empujaron el diseño hacia etapas de filtrado y reducción más agresivas antes de generar audio y vibración.
Bastones, perros guía y ayudas electrónicas aportan valor, pero cada enfoque tiene sus compensaciones. Algunos dispositivos comerciales priorizan precisión, aunque acaban siendo caros o poco llevables. Algunos sistemas de investigación son interesantes, pero no están pensados para uso diario. Este proyecto intenta situarse en medio: suficiente sensado y procesamiento para ser útil, manteniendo una forma y un coste realistas.
La computación embebida es limitada y la energía siempre es una restricción. Mejores algoritmos suelen implicar más cómputo y menos batería. Mejor protección mecánica suele implicar más peso. Casi todas las decisiones de diseño van de equilibrar cosas que compiten entre sí.
Latencia, robustez y comodidad están muy conectadas. Mejorar una puede empeorar otra, así que el sistema tiene que ajustarse con bastante cuidado.
Si un sistema es útil pero demasiado caro, su impacto real será limitado. Desde el principio, uno de los objetivos fue mantenerse por debajo de 250 € por unidad sin comprometer las funciones esenciales.
| Bloque | Función | Impacto en coste |
|---|---|---|
| Sensores ToF | Captura de profundidad | Alto |
| SBC + aceleración | Procesamiento y lógica | Alto |
| Audio y háptica | Canales de feedback | Medio |
| Mecánica y 3D | Comodidad de uso | Medio |
| Alimentación y cableado | Energía e interconexiones | Bajo |
Debajo se muestra un desglose práctico de costes para el prototipo actual. Son precios a pequeña escala y con componentes comerciales, no una estimación de producto final. Simplemente es lo que cuesta construir hoy una unidad funcional.
| Componente | Descripción | Coste aprox. (€) |
|---|---|---|
| Cámara ToF de profundidad | Sensado de profundidad en tiempo real (0–4 m) | 55 € |
| Ordenador monoplaca (SBC) | Unidad principal de procesamiento embebido | 15 € |
| Acelerador de IA (opcional) | Soporte para detección de objetos e inferencia | 60 € |
| Sistema de audio | Salida estéreo, DAC y cableado | 15 € |
| Matriz táctil (16×16) | Motores de vibración + electrónica de control | 55 € |
| Batería + gestión de energía | Batería intercambiable, regulación y protección | 20 € |
| Piezas impresas en 3D | Gafas, soportes y carcasas | 15 € |
| Cableado y conectores | USB-C, cableado e interconexiones | 10 € |
| Coste total del prototipo | ≈ 245 € | |
Mantenerse por debajo de 250 € es intencional. Con escala, PCBs a medida y una cadena de suministro más optimizada, este coste podría reducirse, pero aquí la prioridad era conservar un prototipo funcional y fácil de replicar.
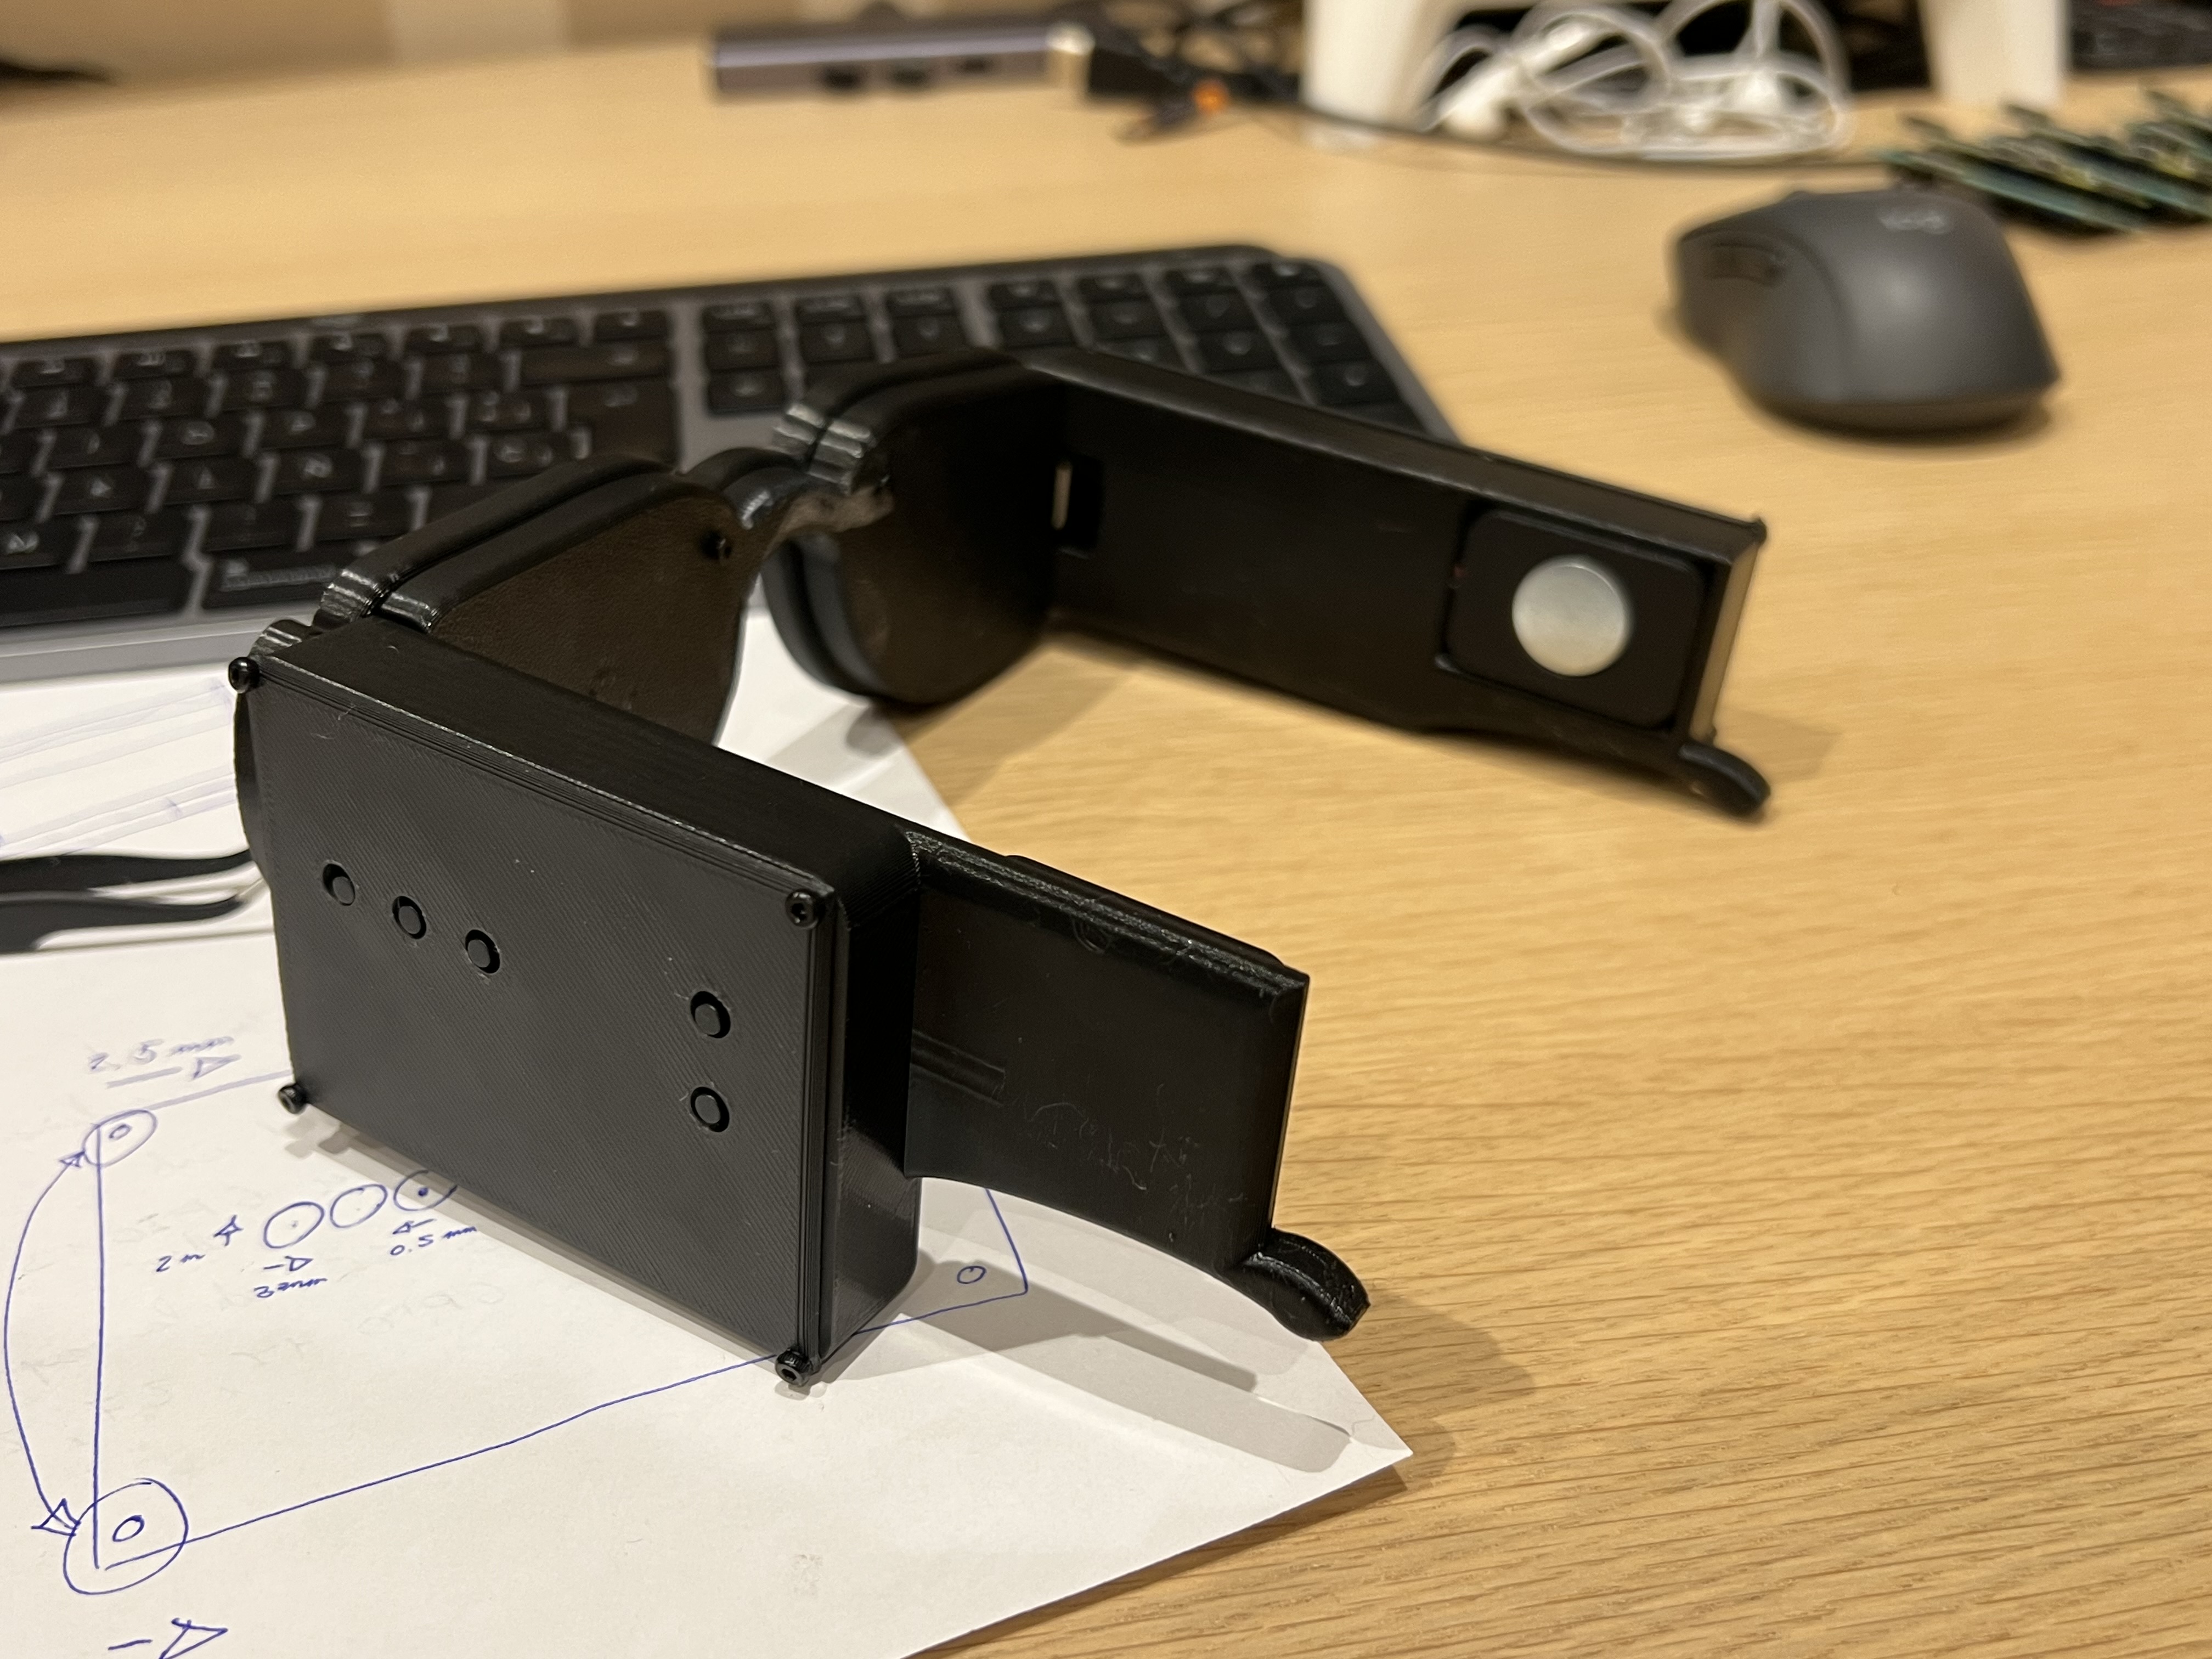
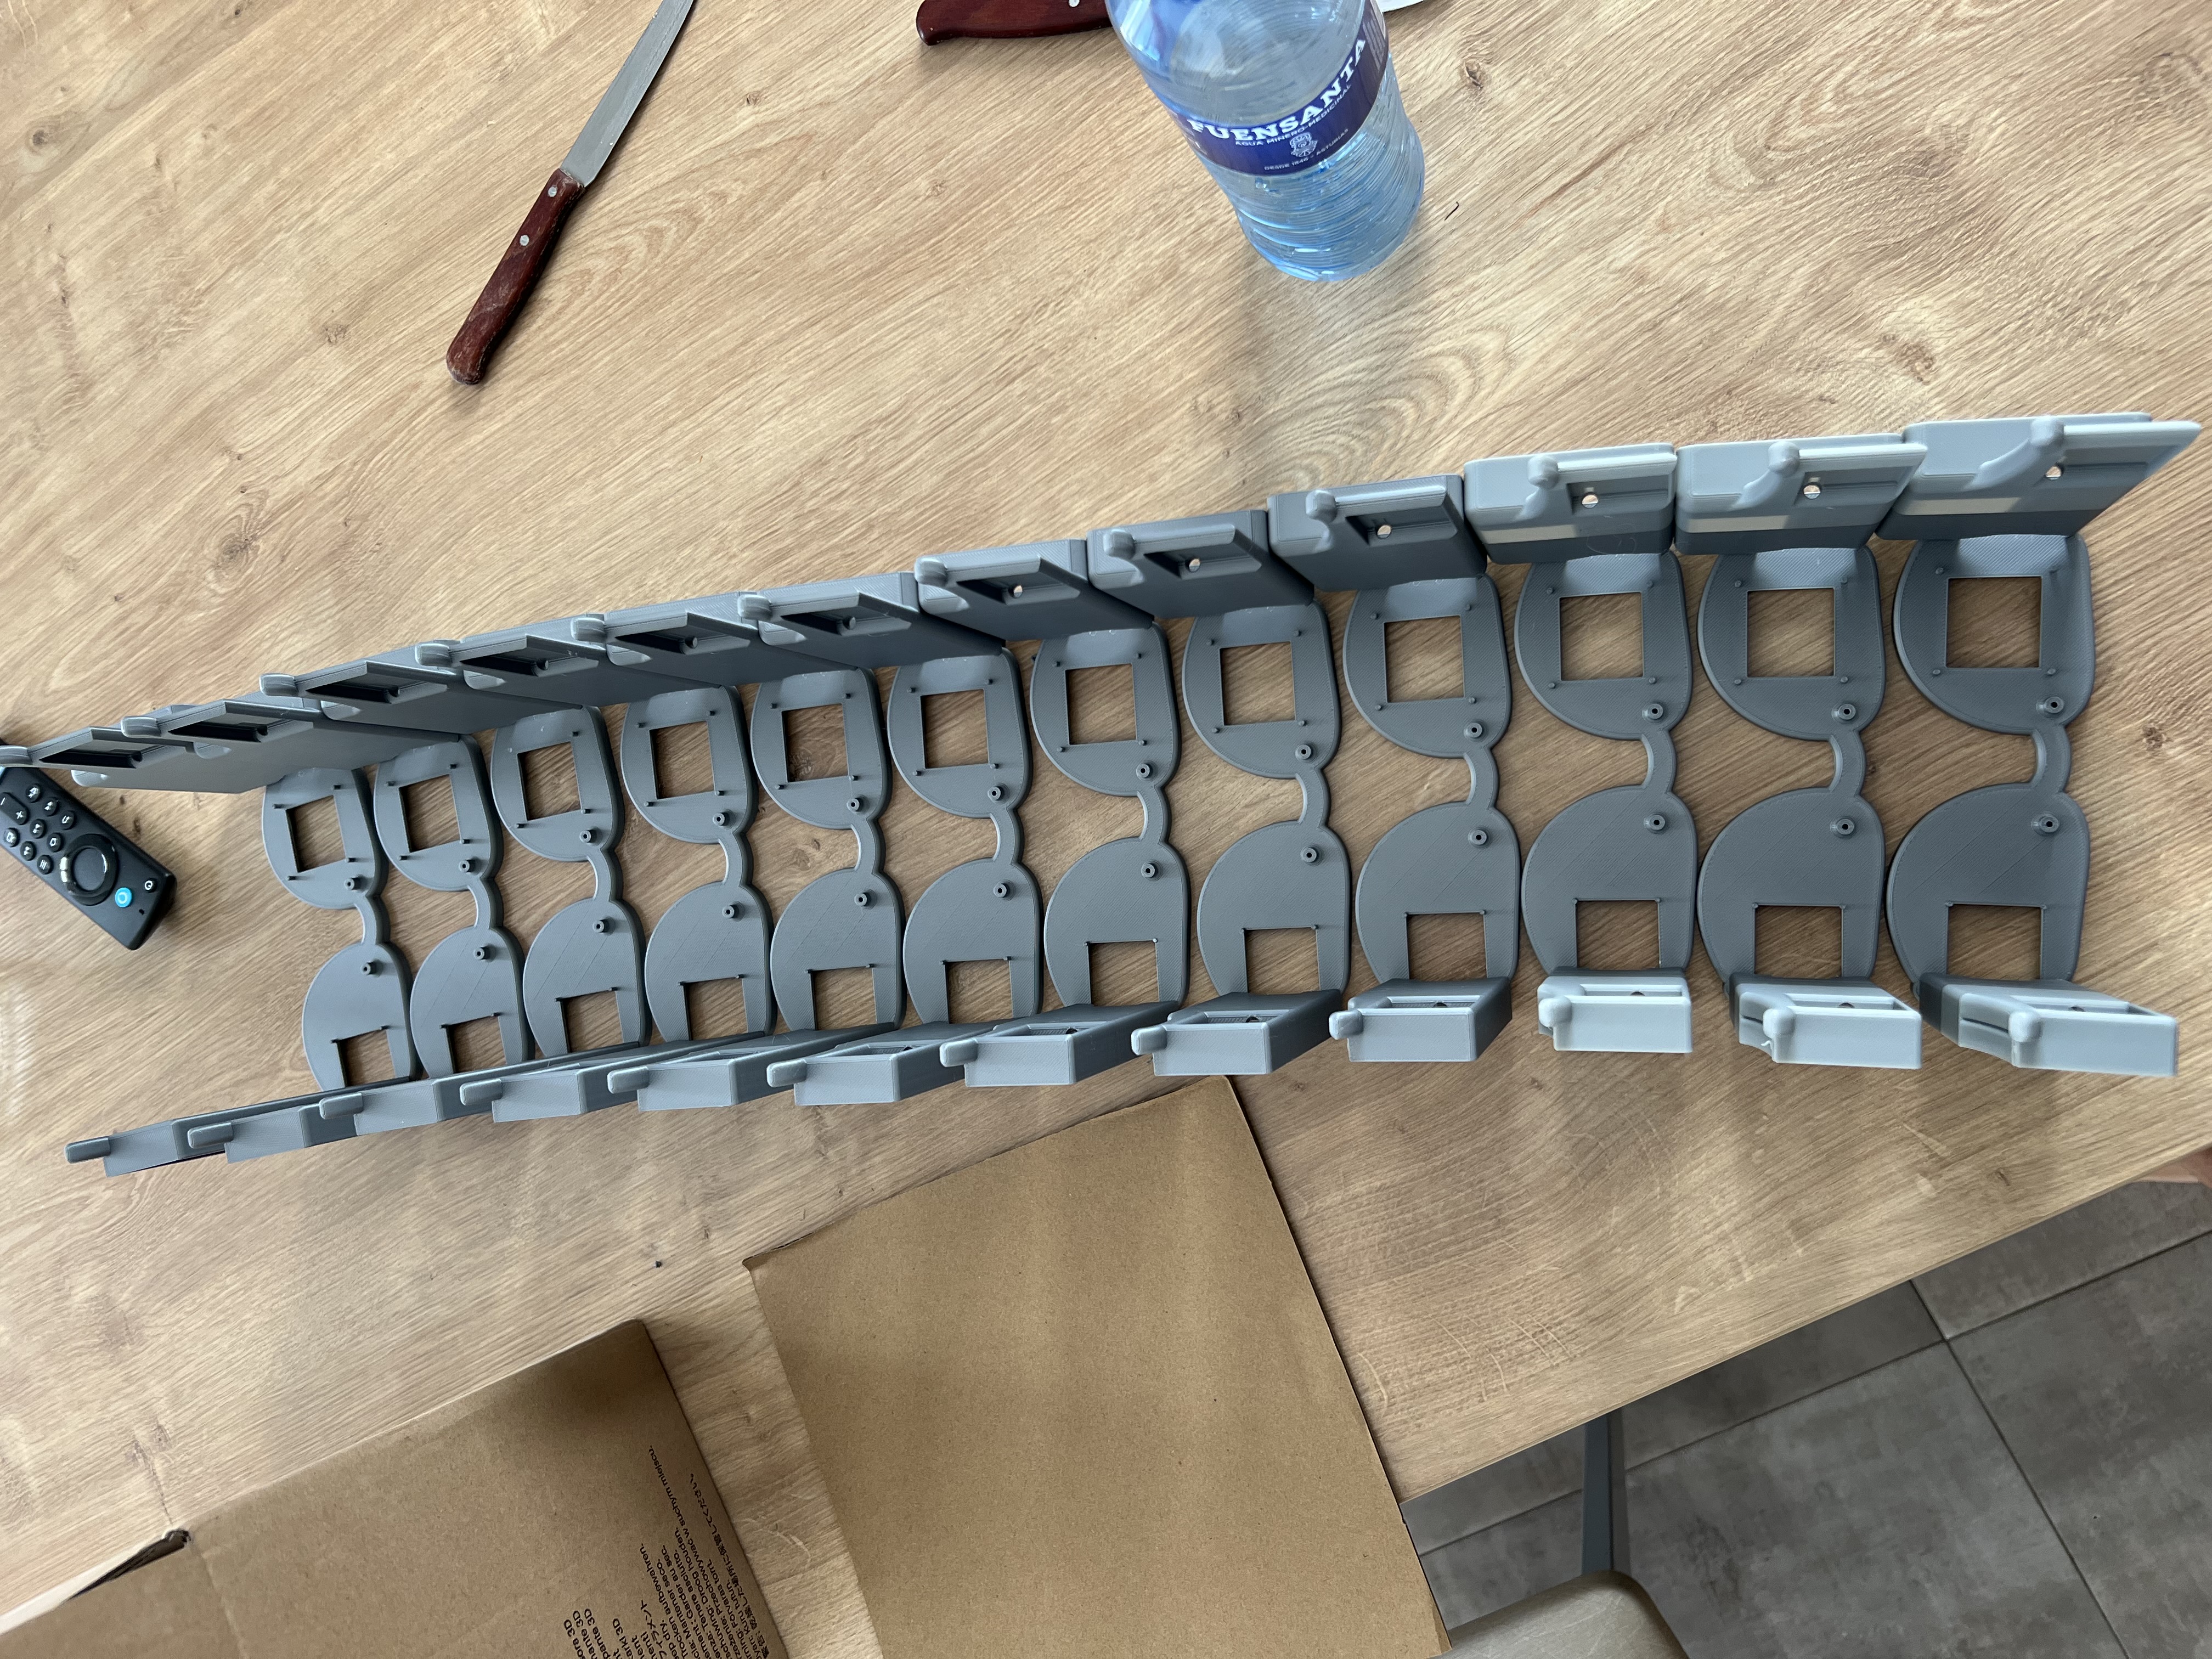
La impresión 3D ayudó mucho durante el desarrollo. Permitió probar diseños distintos con rapidez y mejorar cómo se apoya el sistema en la cara y cómo quedan protegidos los componentes.
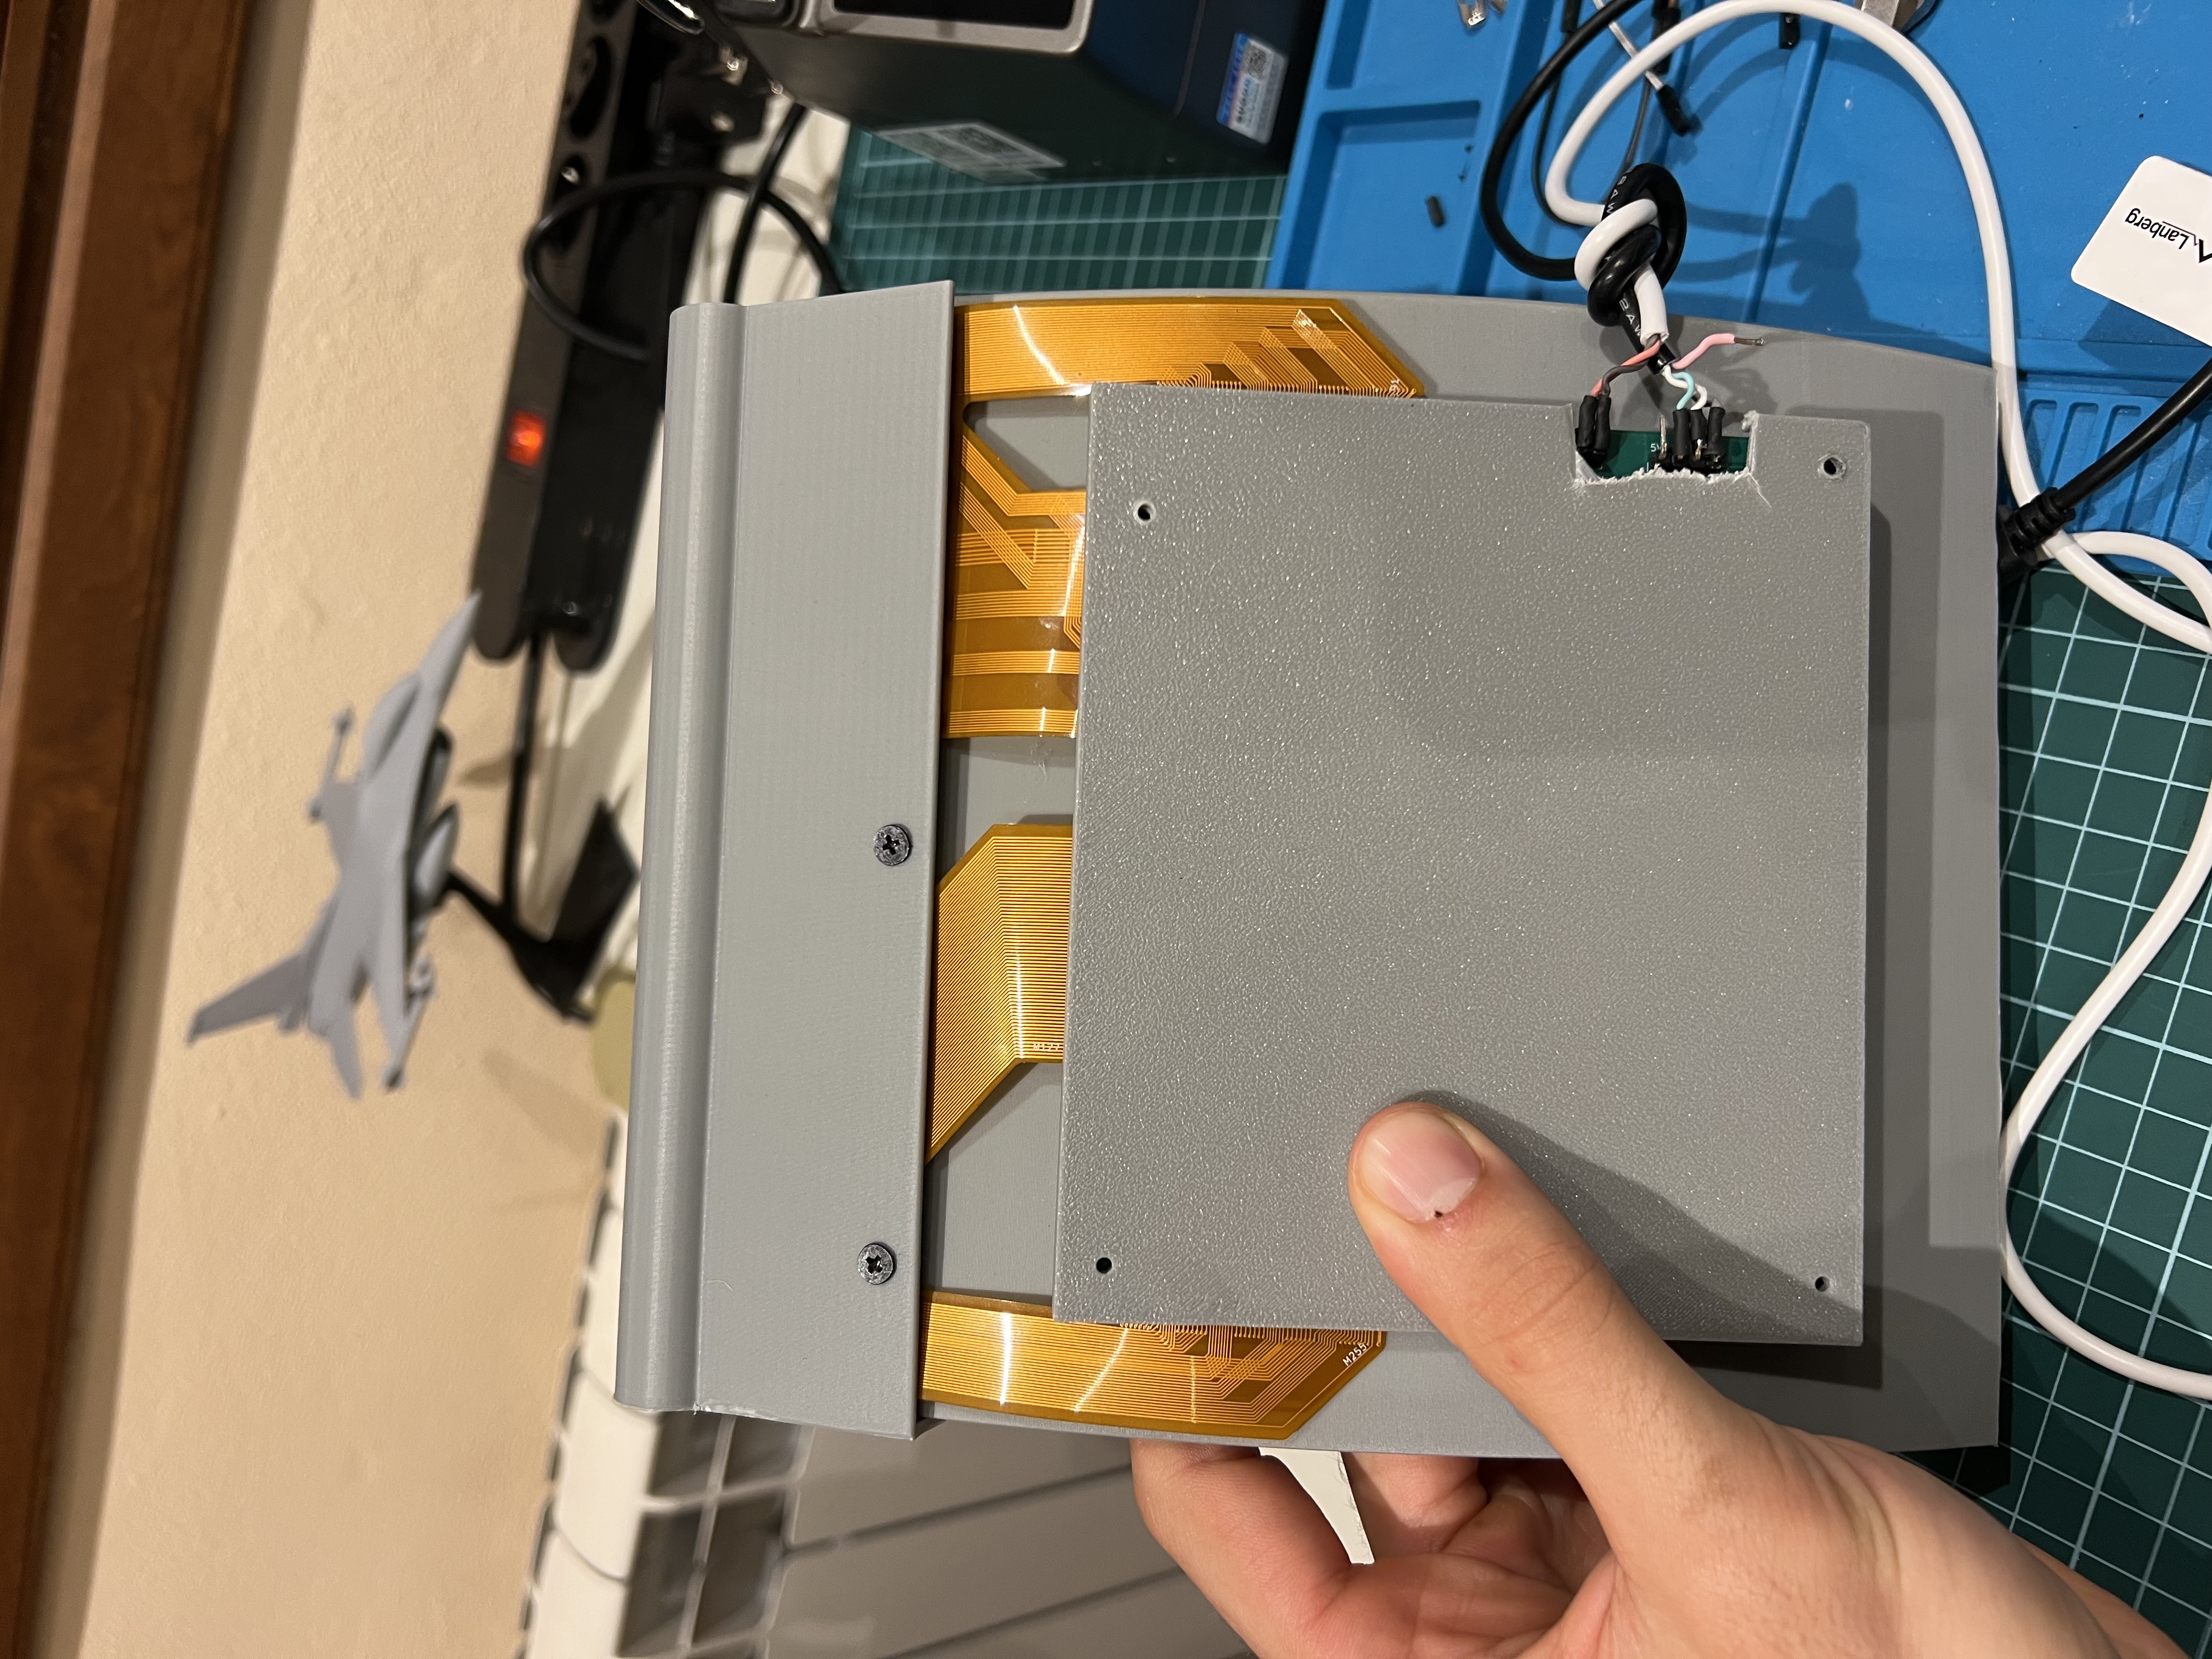
La matriz táctil también pasó por varias versiones, sobre todo para reducir puntos de presión y hacerla más segura y cómoda durante usos prolongados.
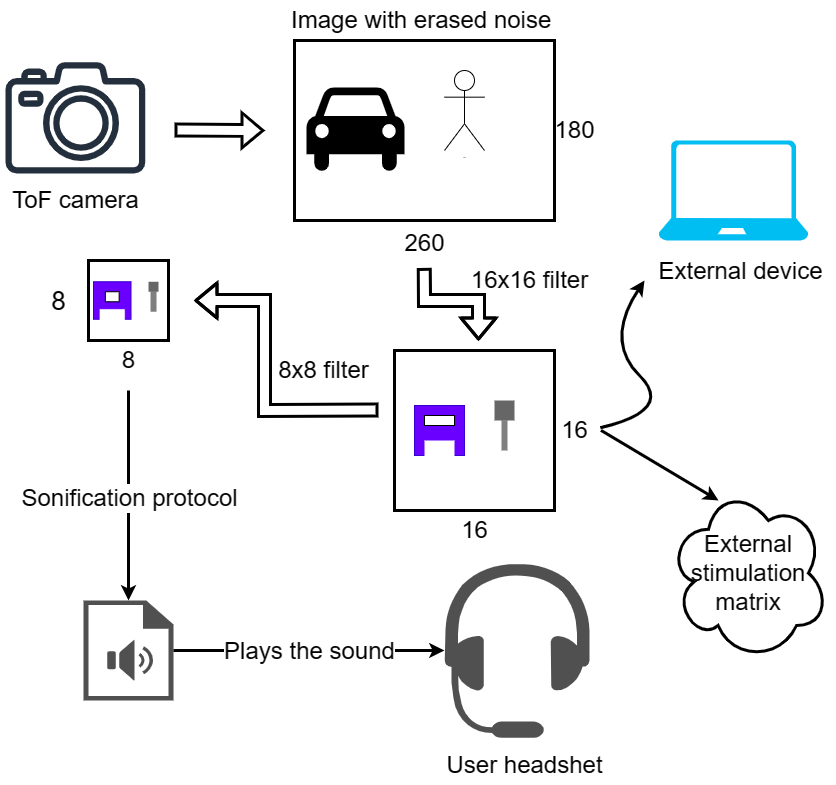
Las imágenes de profundidad en bruto son demasiado detalladas para usarlas directamente. El sistema reduce el mapa de profundidad a una cuadrícula 16×16 para háptica y a una representación todavía más simple para audio. El objetivo principal es mantener la estructura de la escena sin dejar de ser rápido.
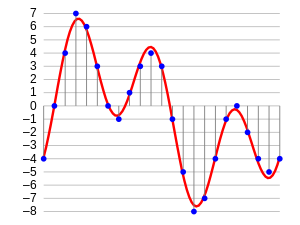
El sonido codifica distancia y posición: el volumen y la frecuencia representan profundidad y altura, y el estéreo ayuda a separar izquierda y derecha. No está pensado para ser música agradable, sino feedback coherente que se pueda aprender.
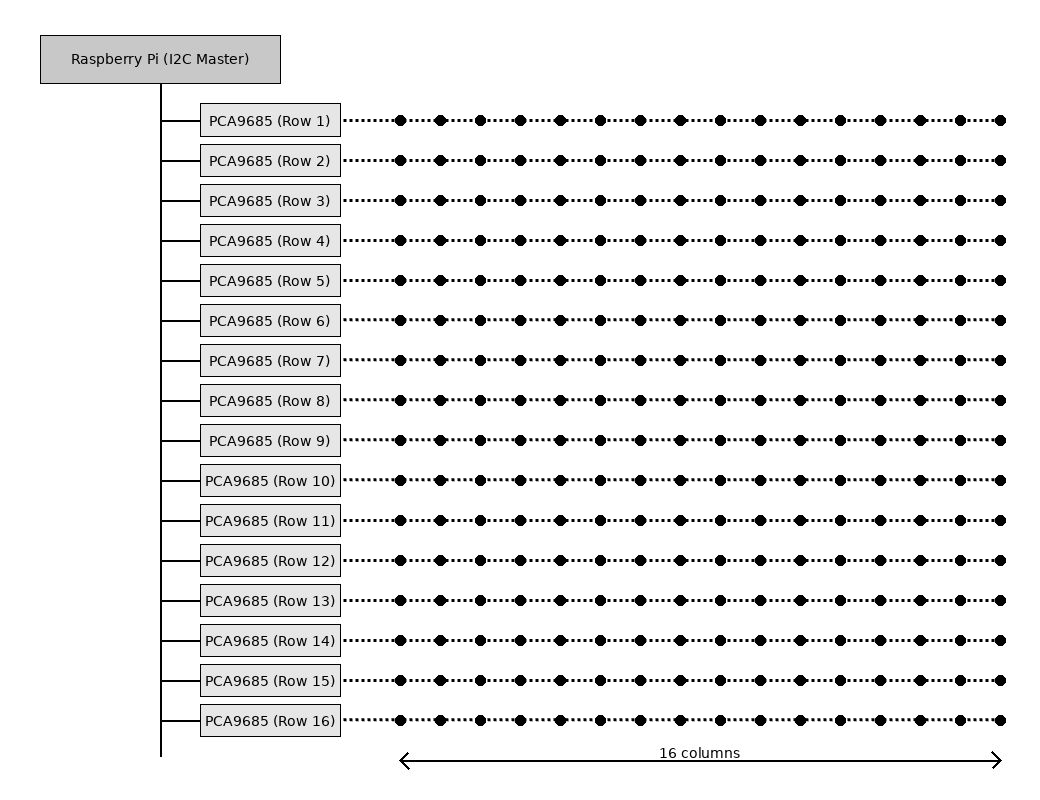
La matriz de vibración se controla por I2C mediante drivers dedicados. Esto permite patrones sincronizados con baja latencia y mantiene alineados sonido y vibración, lo que facilita interpretar el feedback.
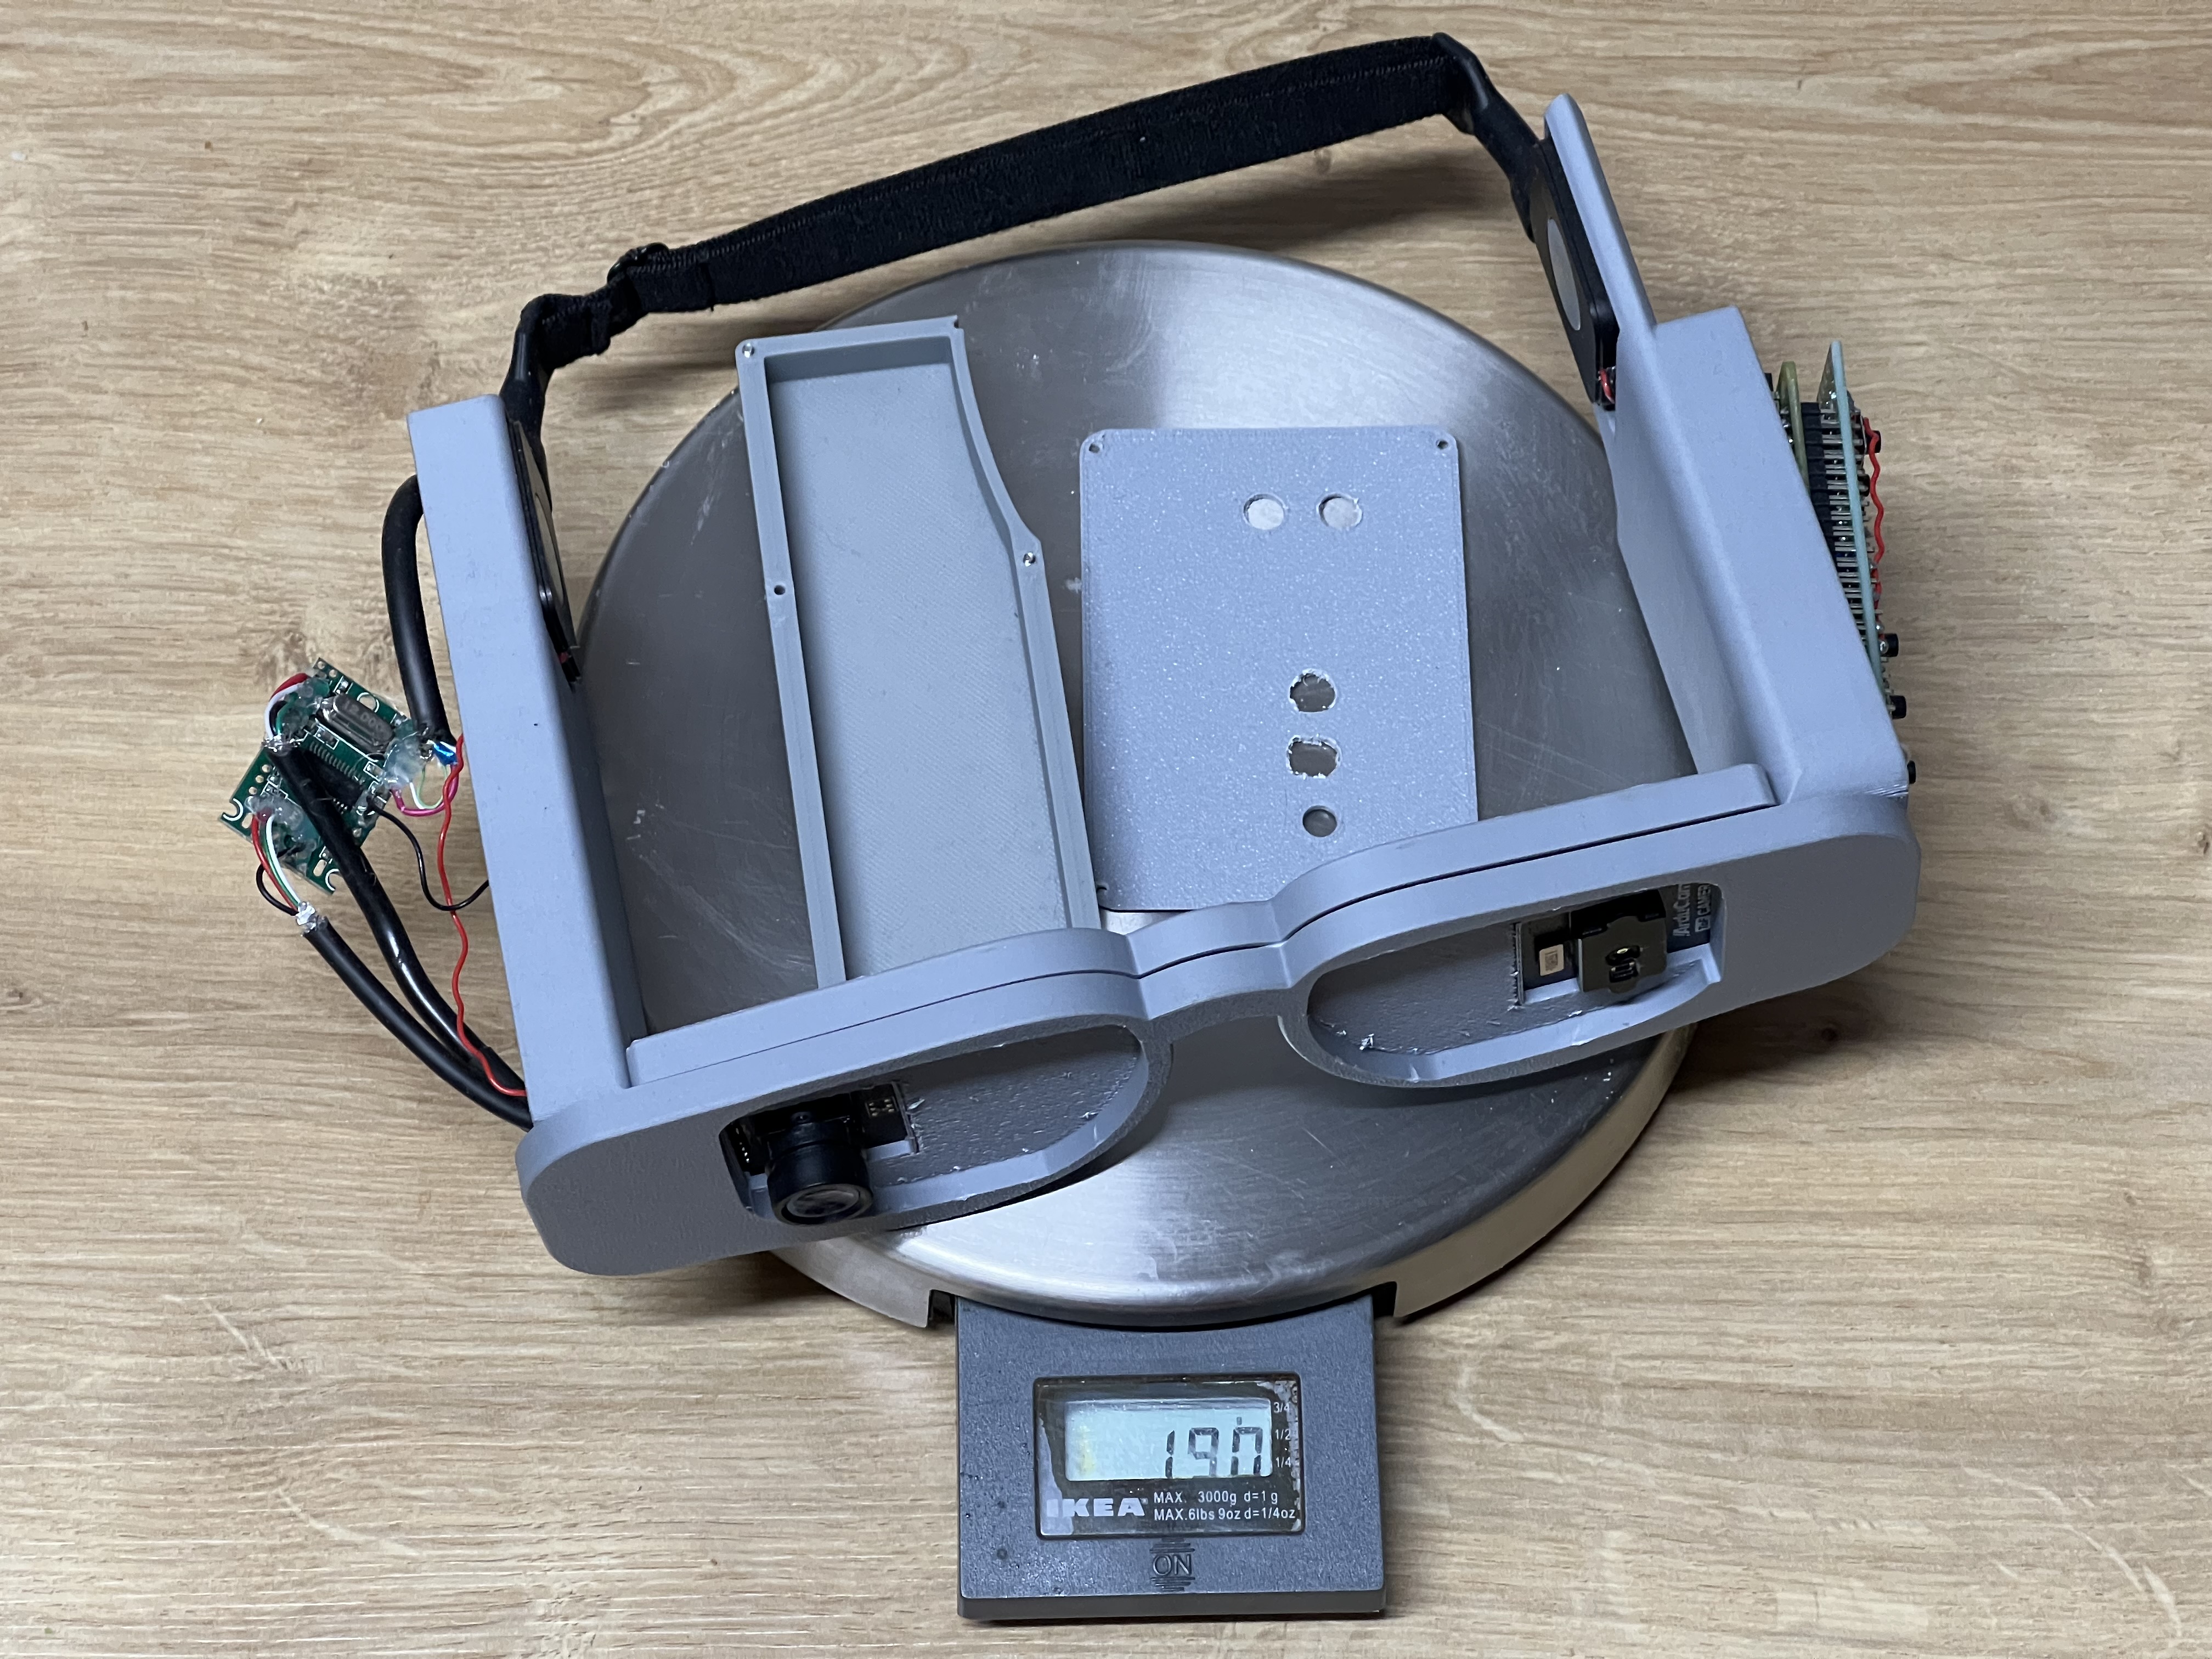
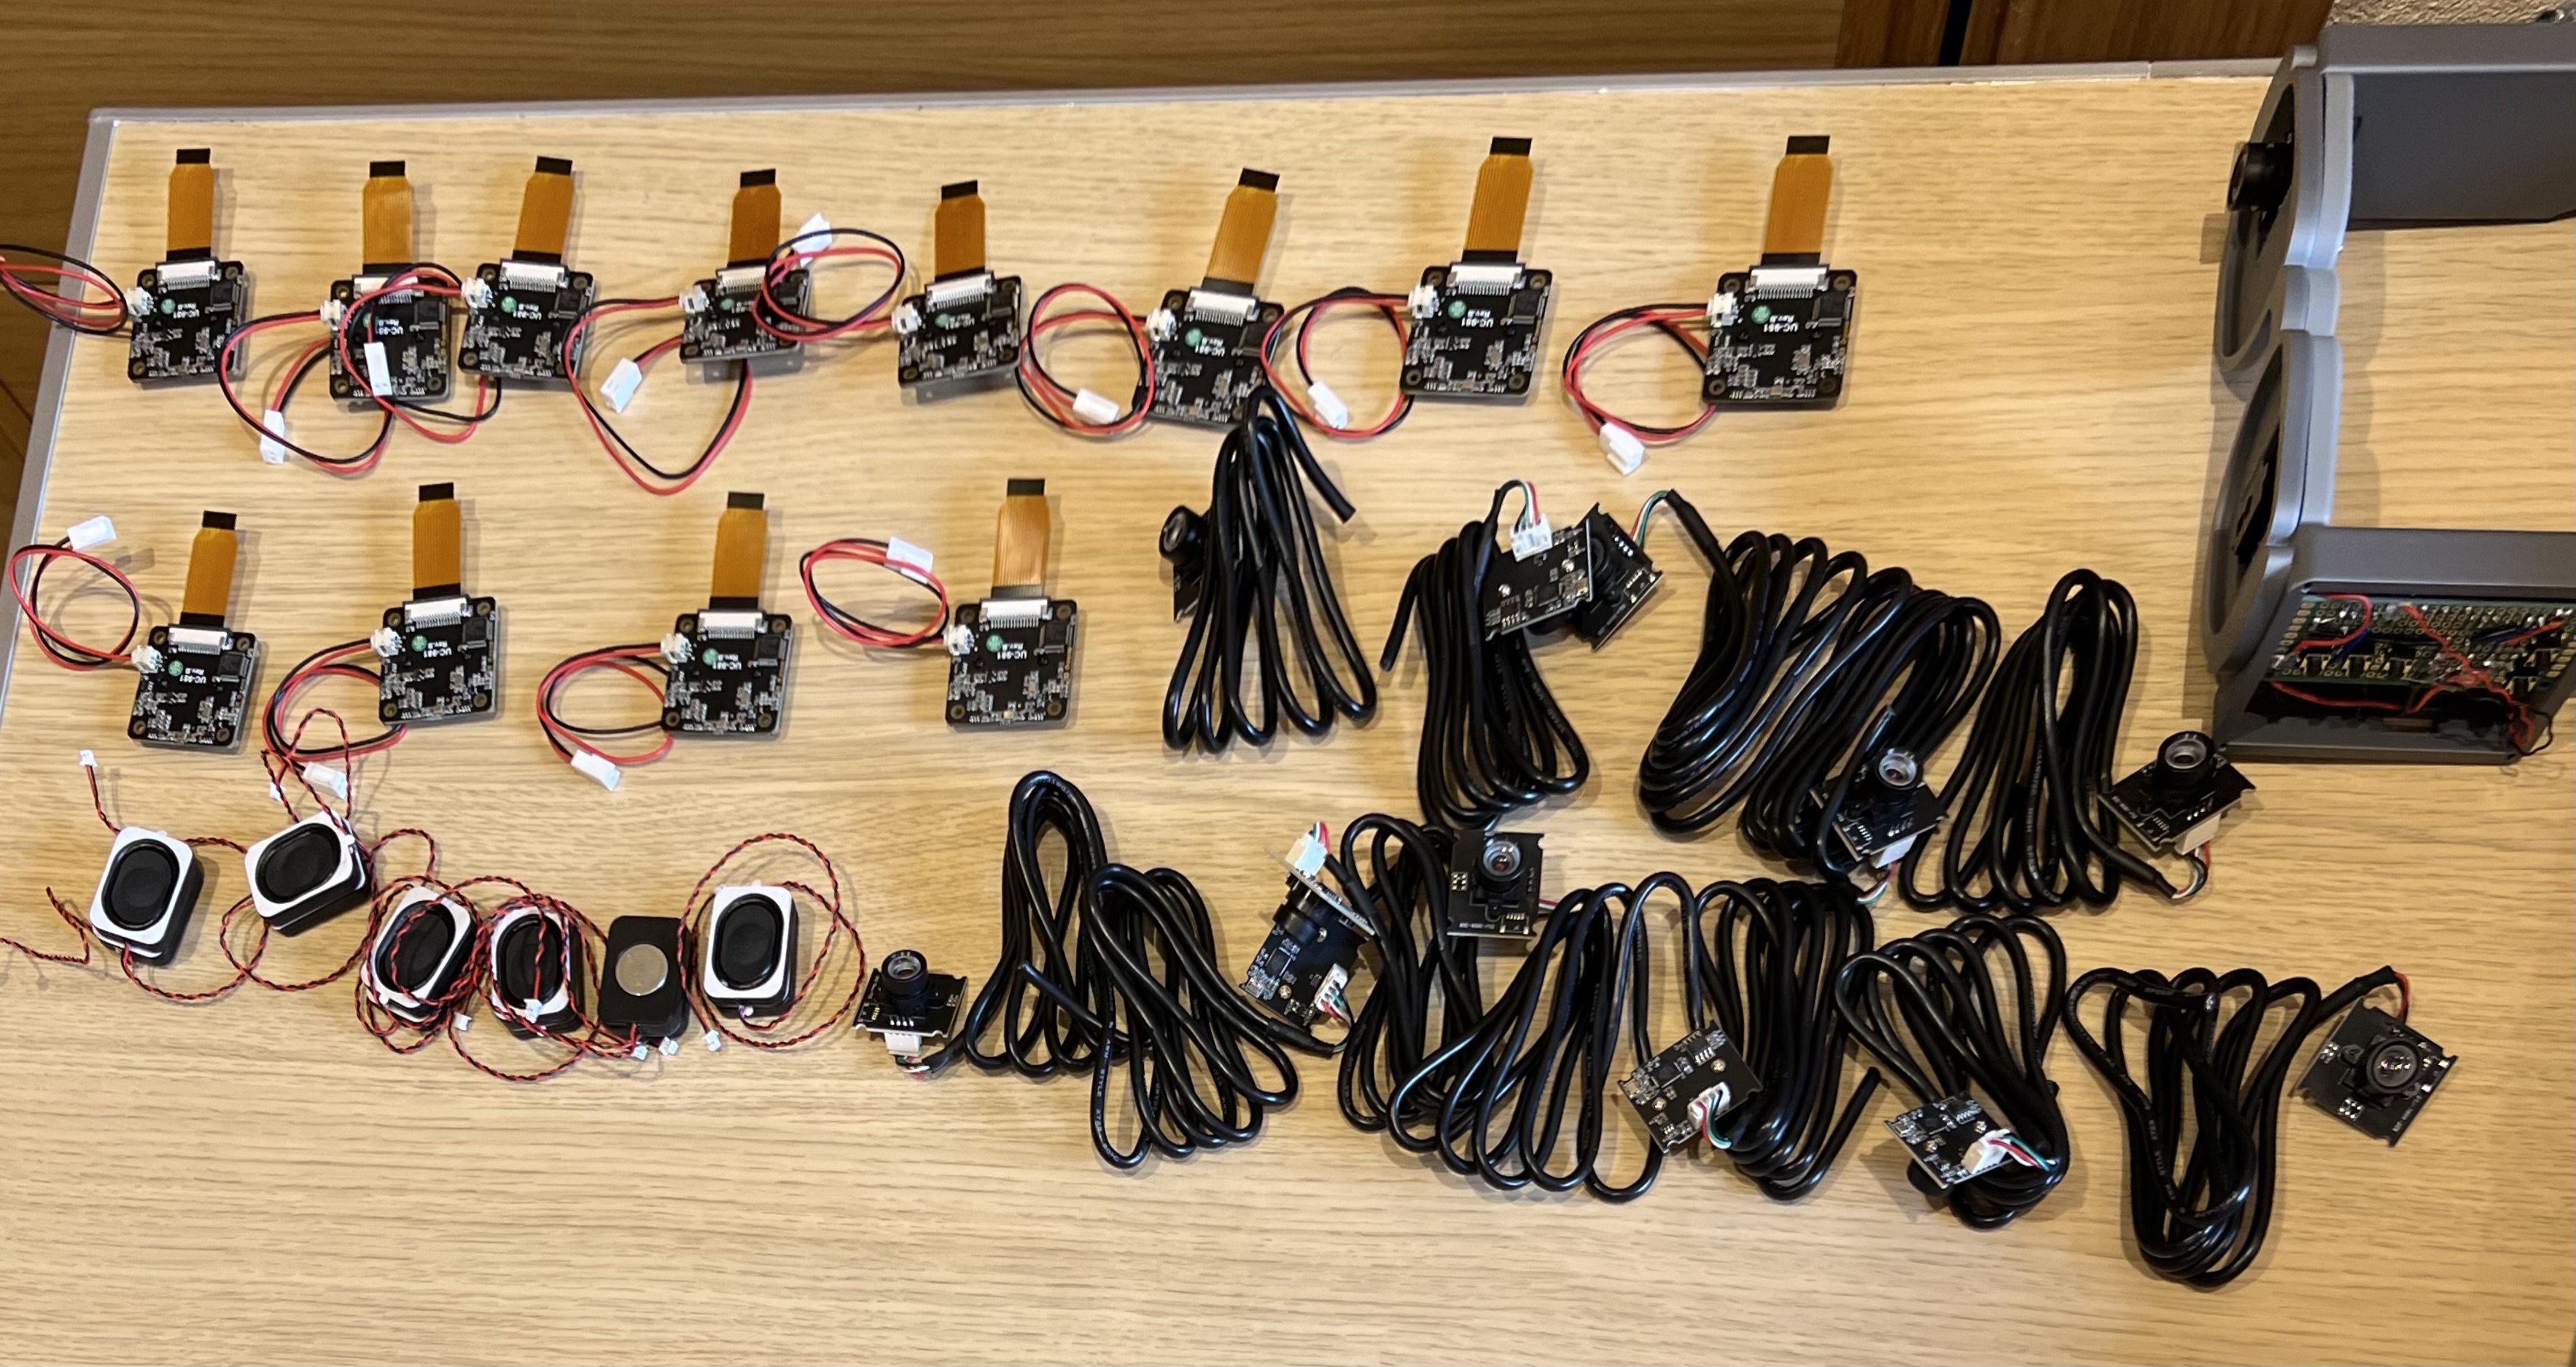
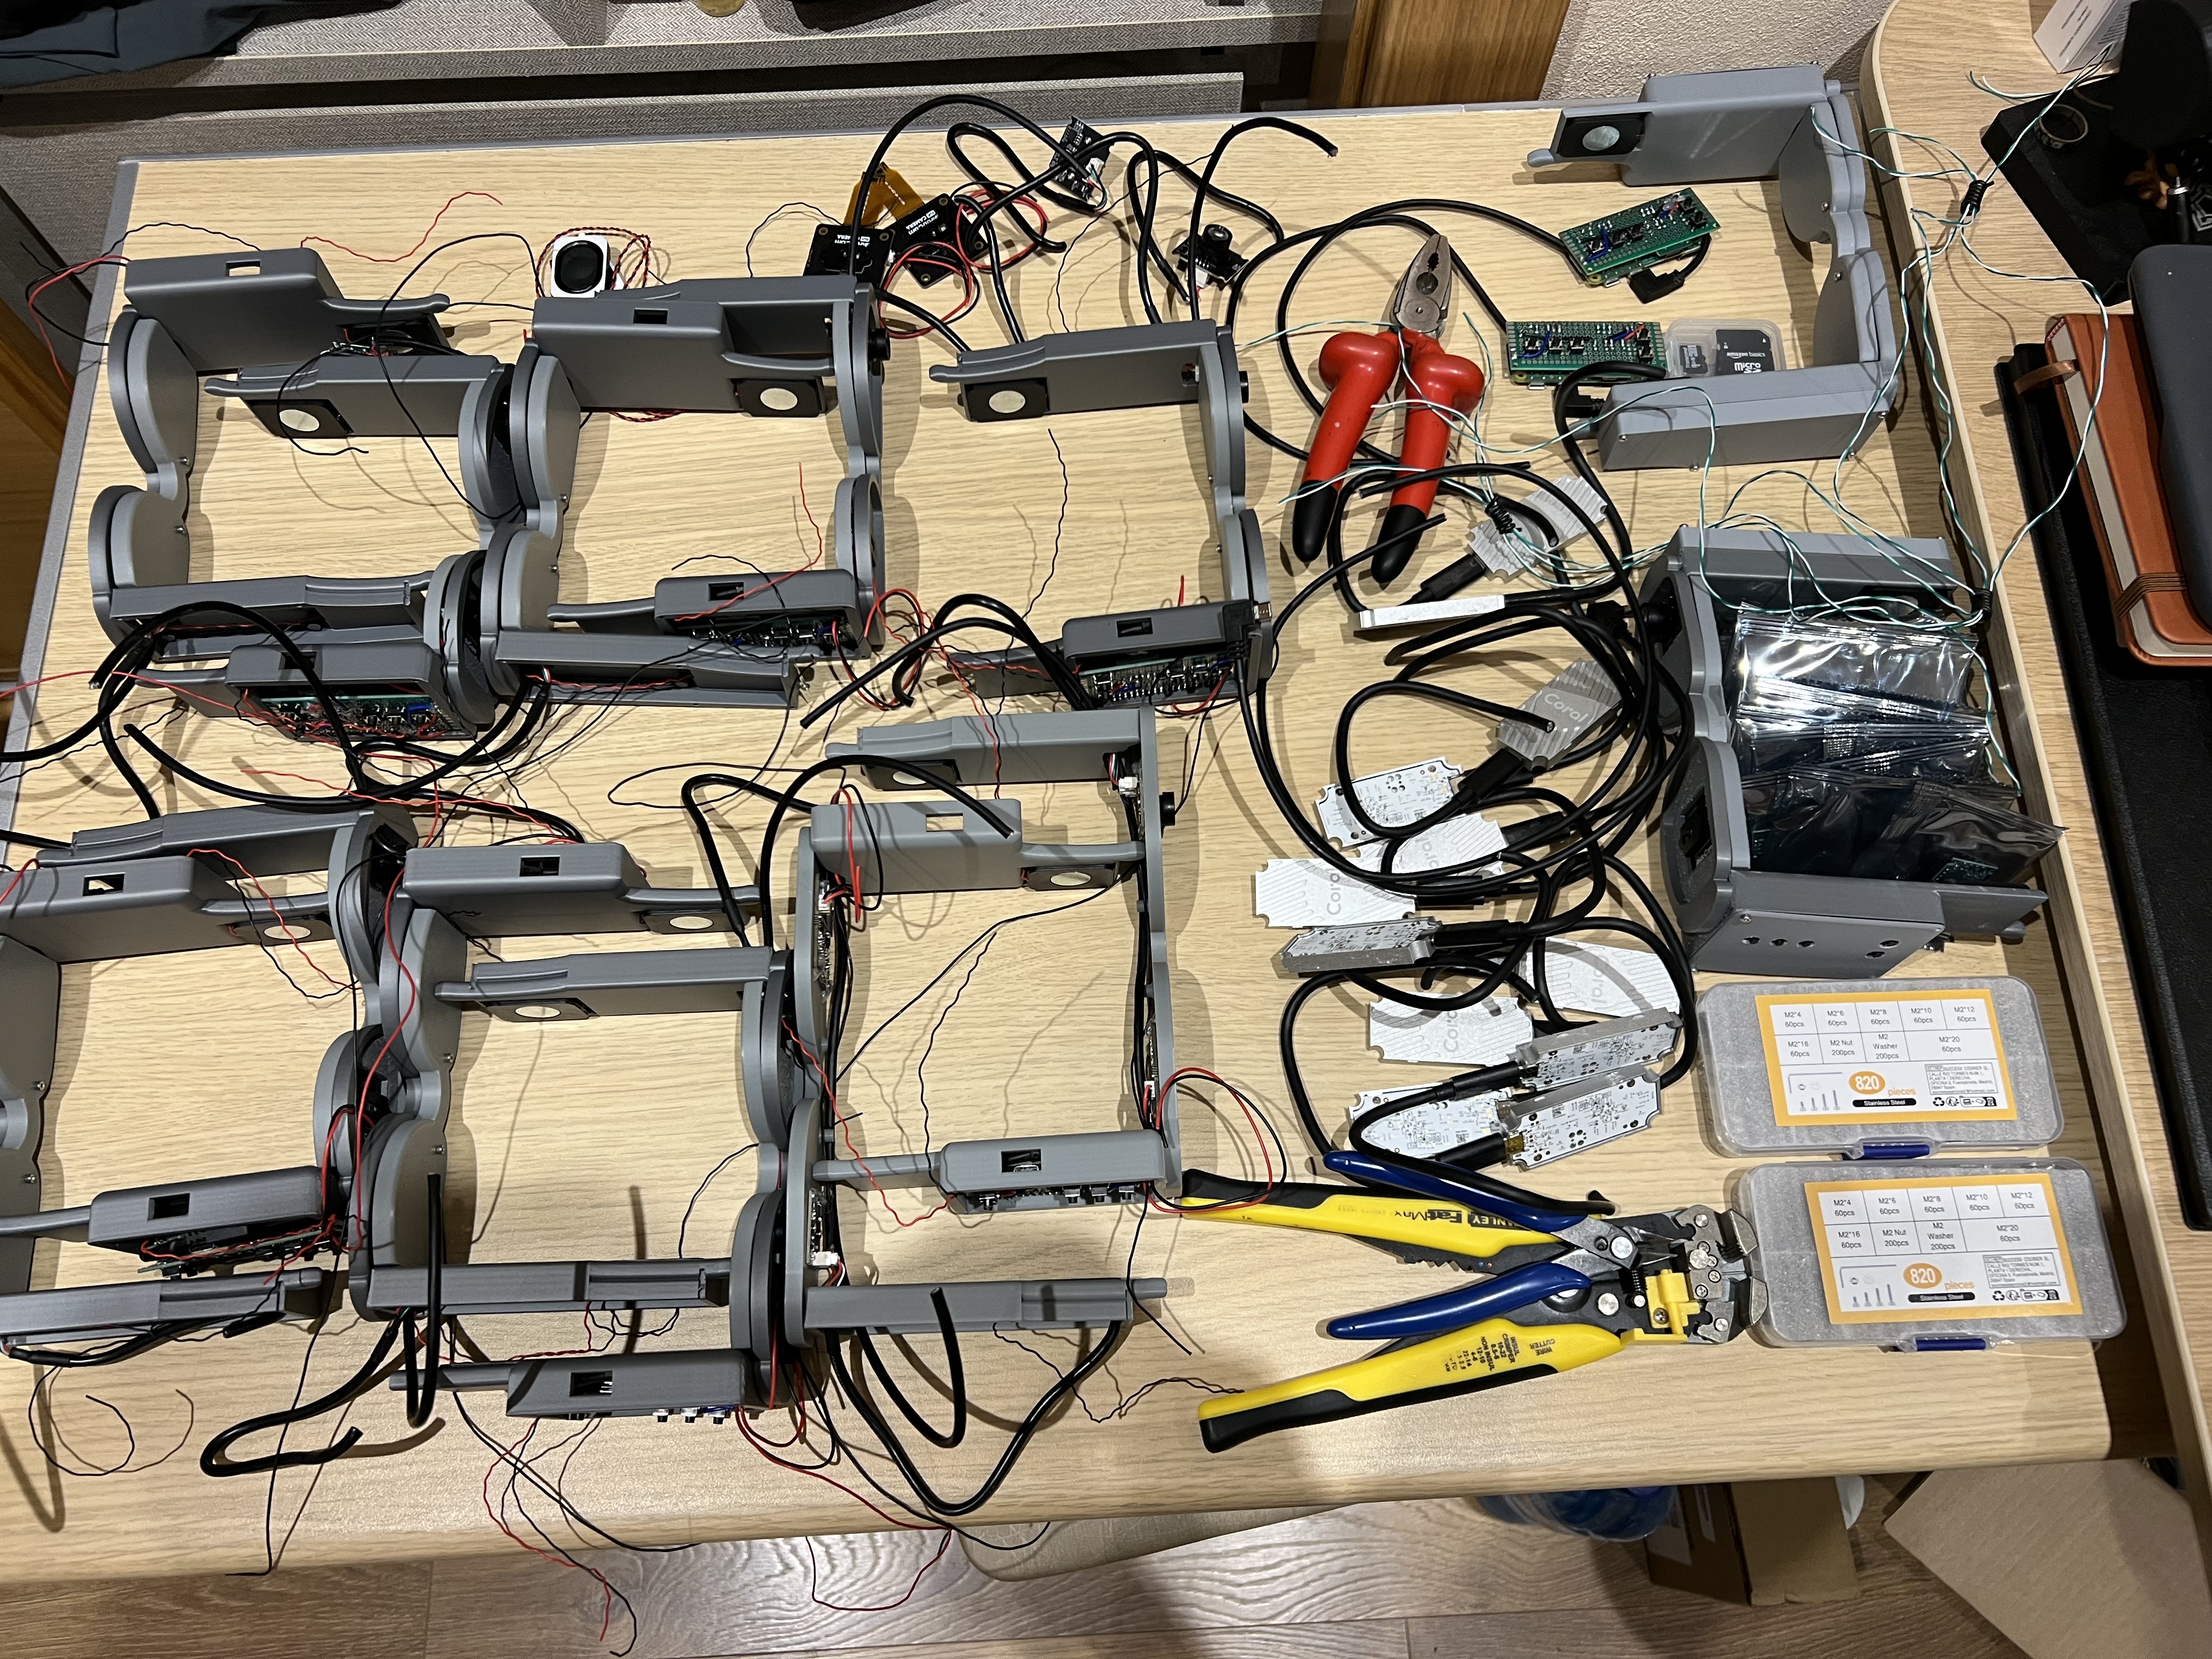
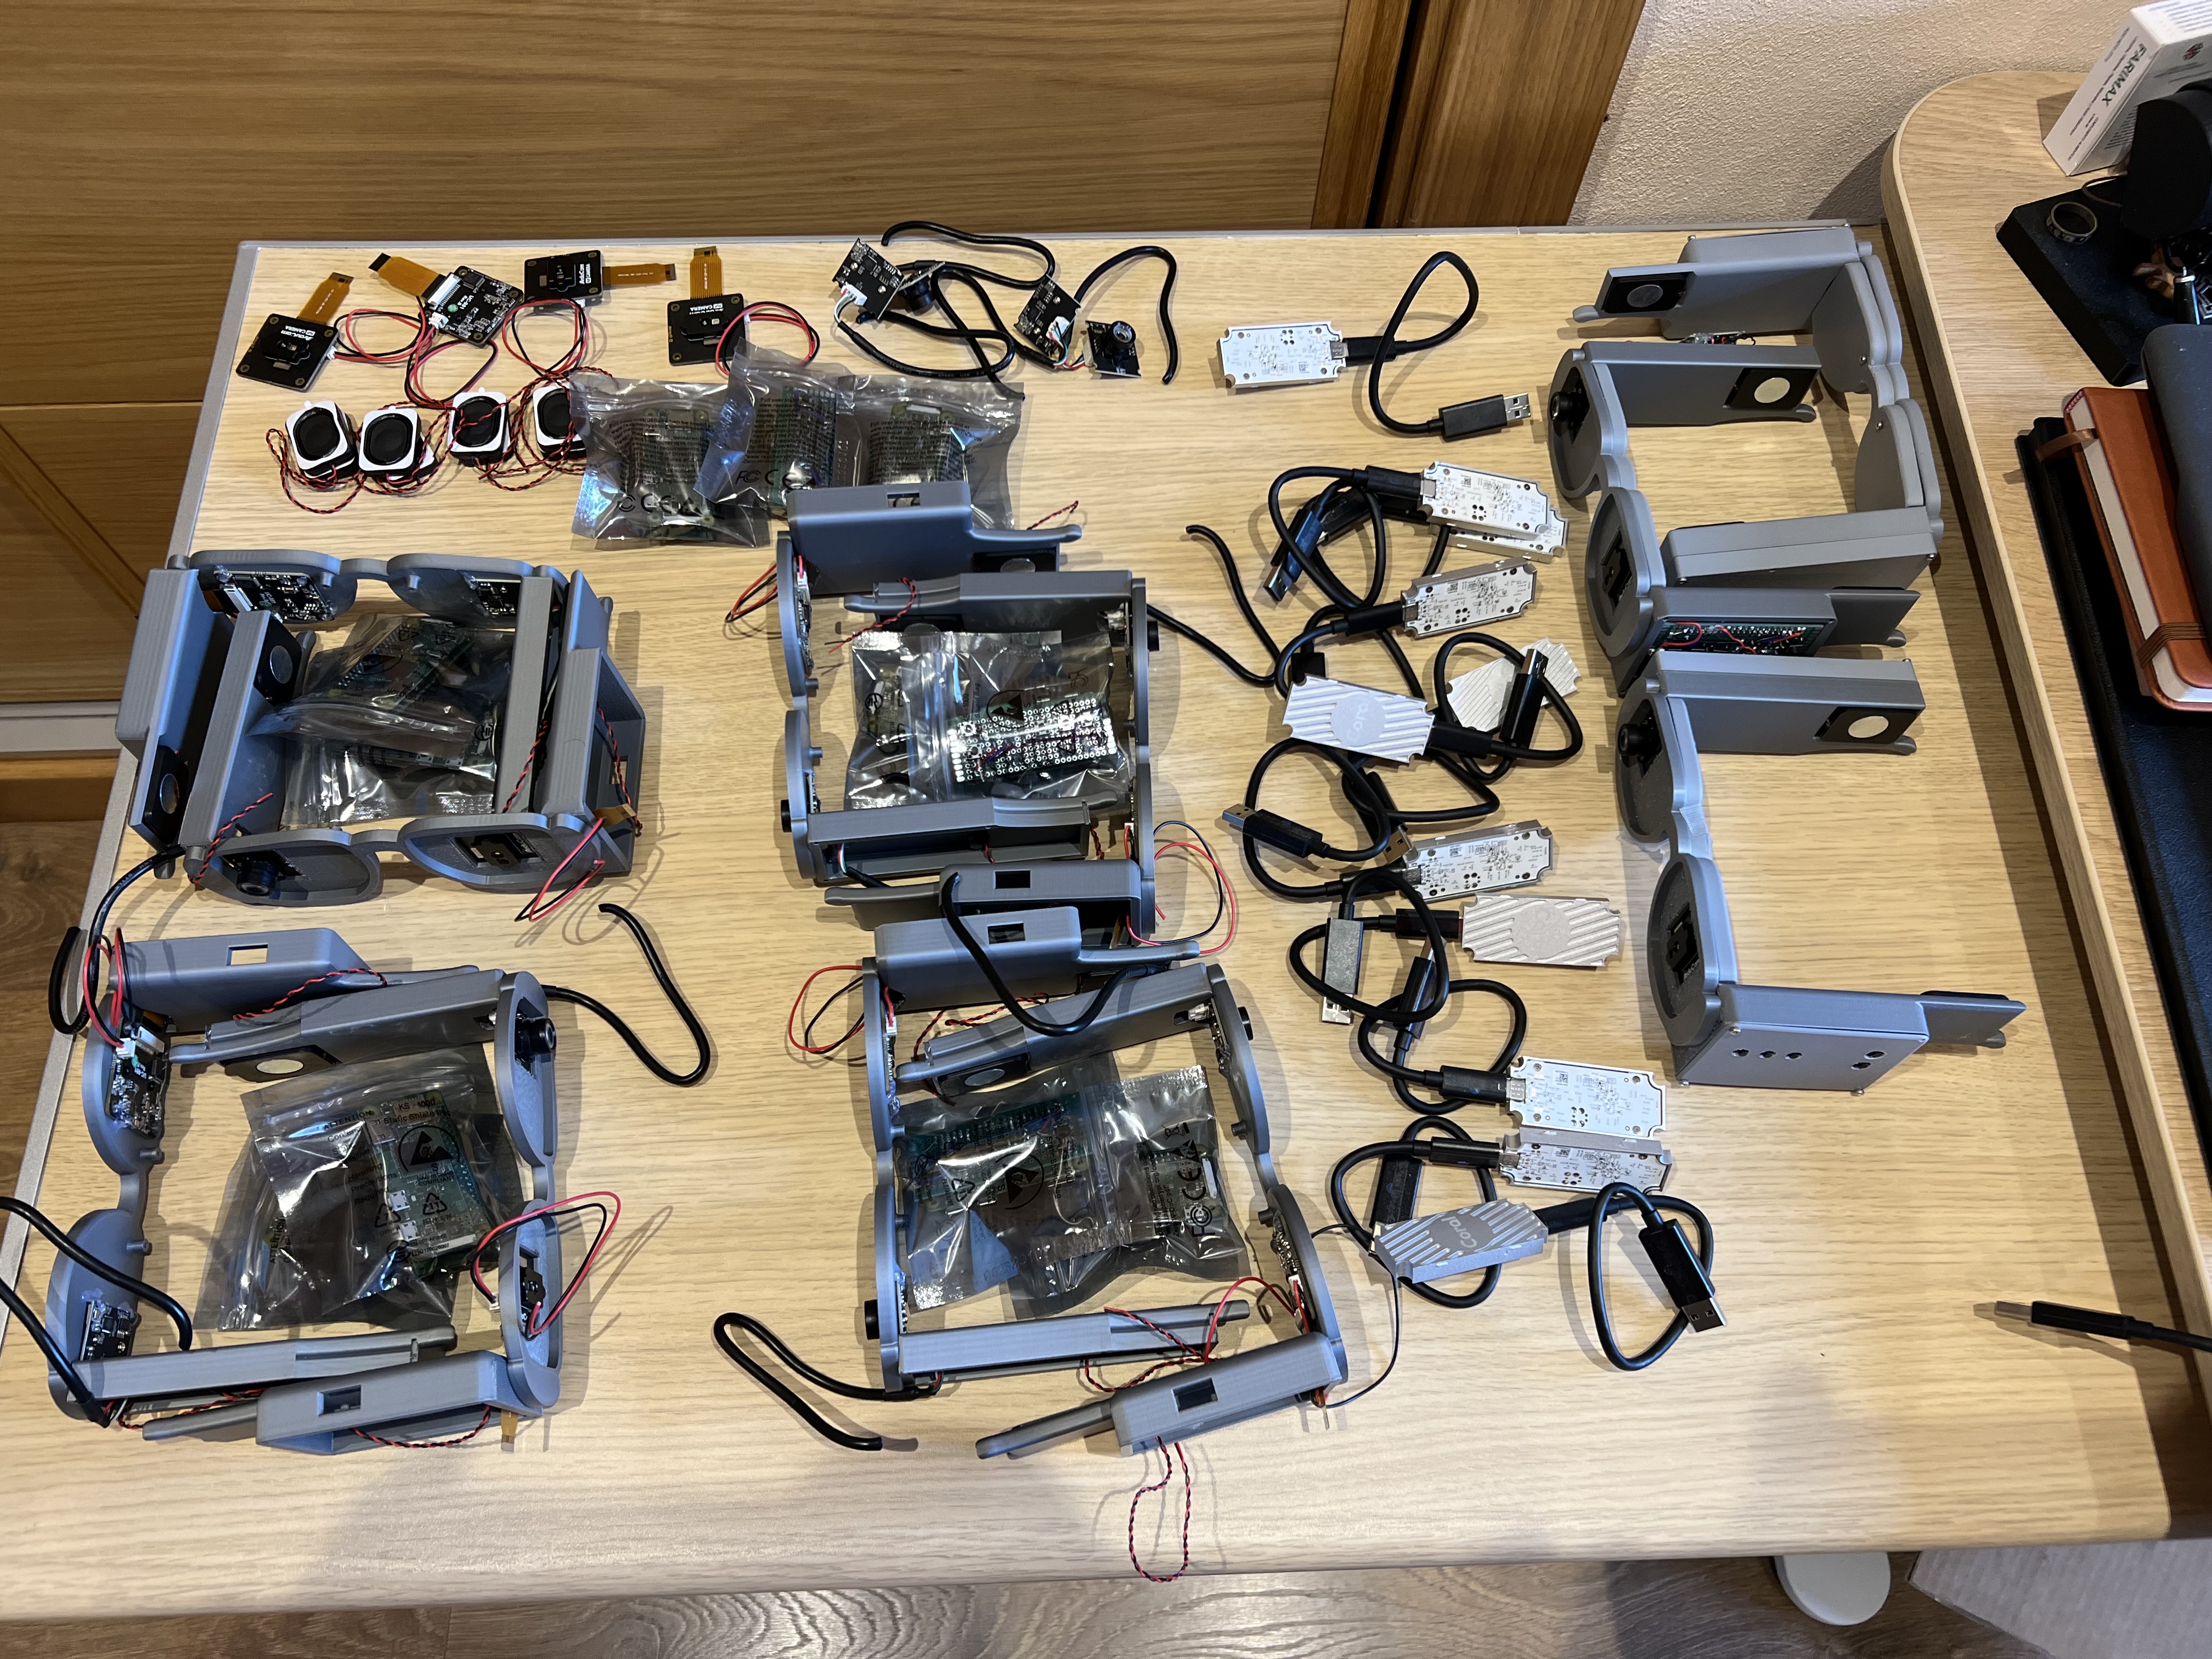
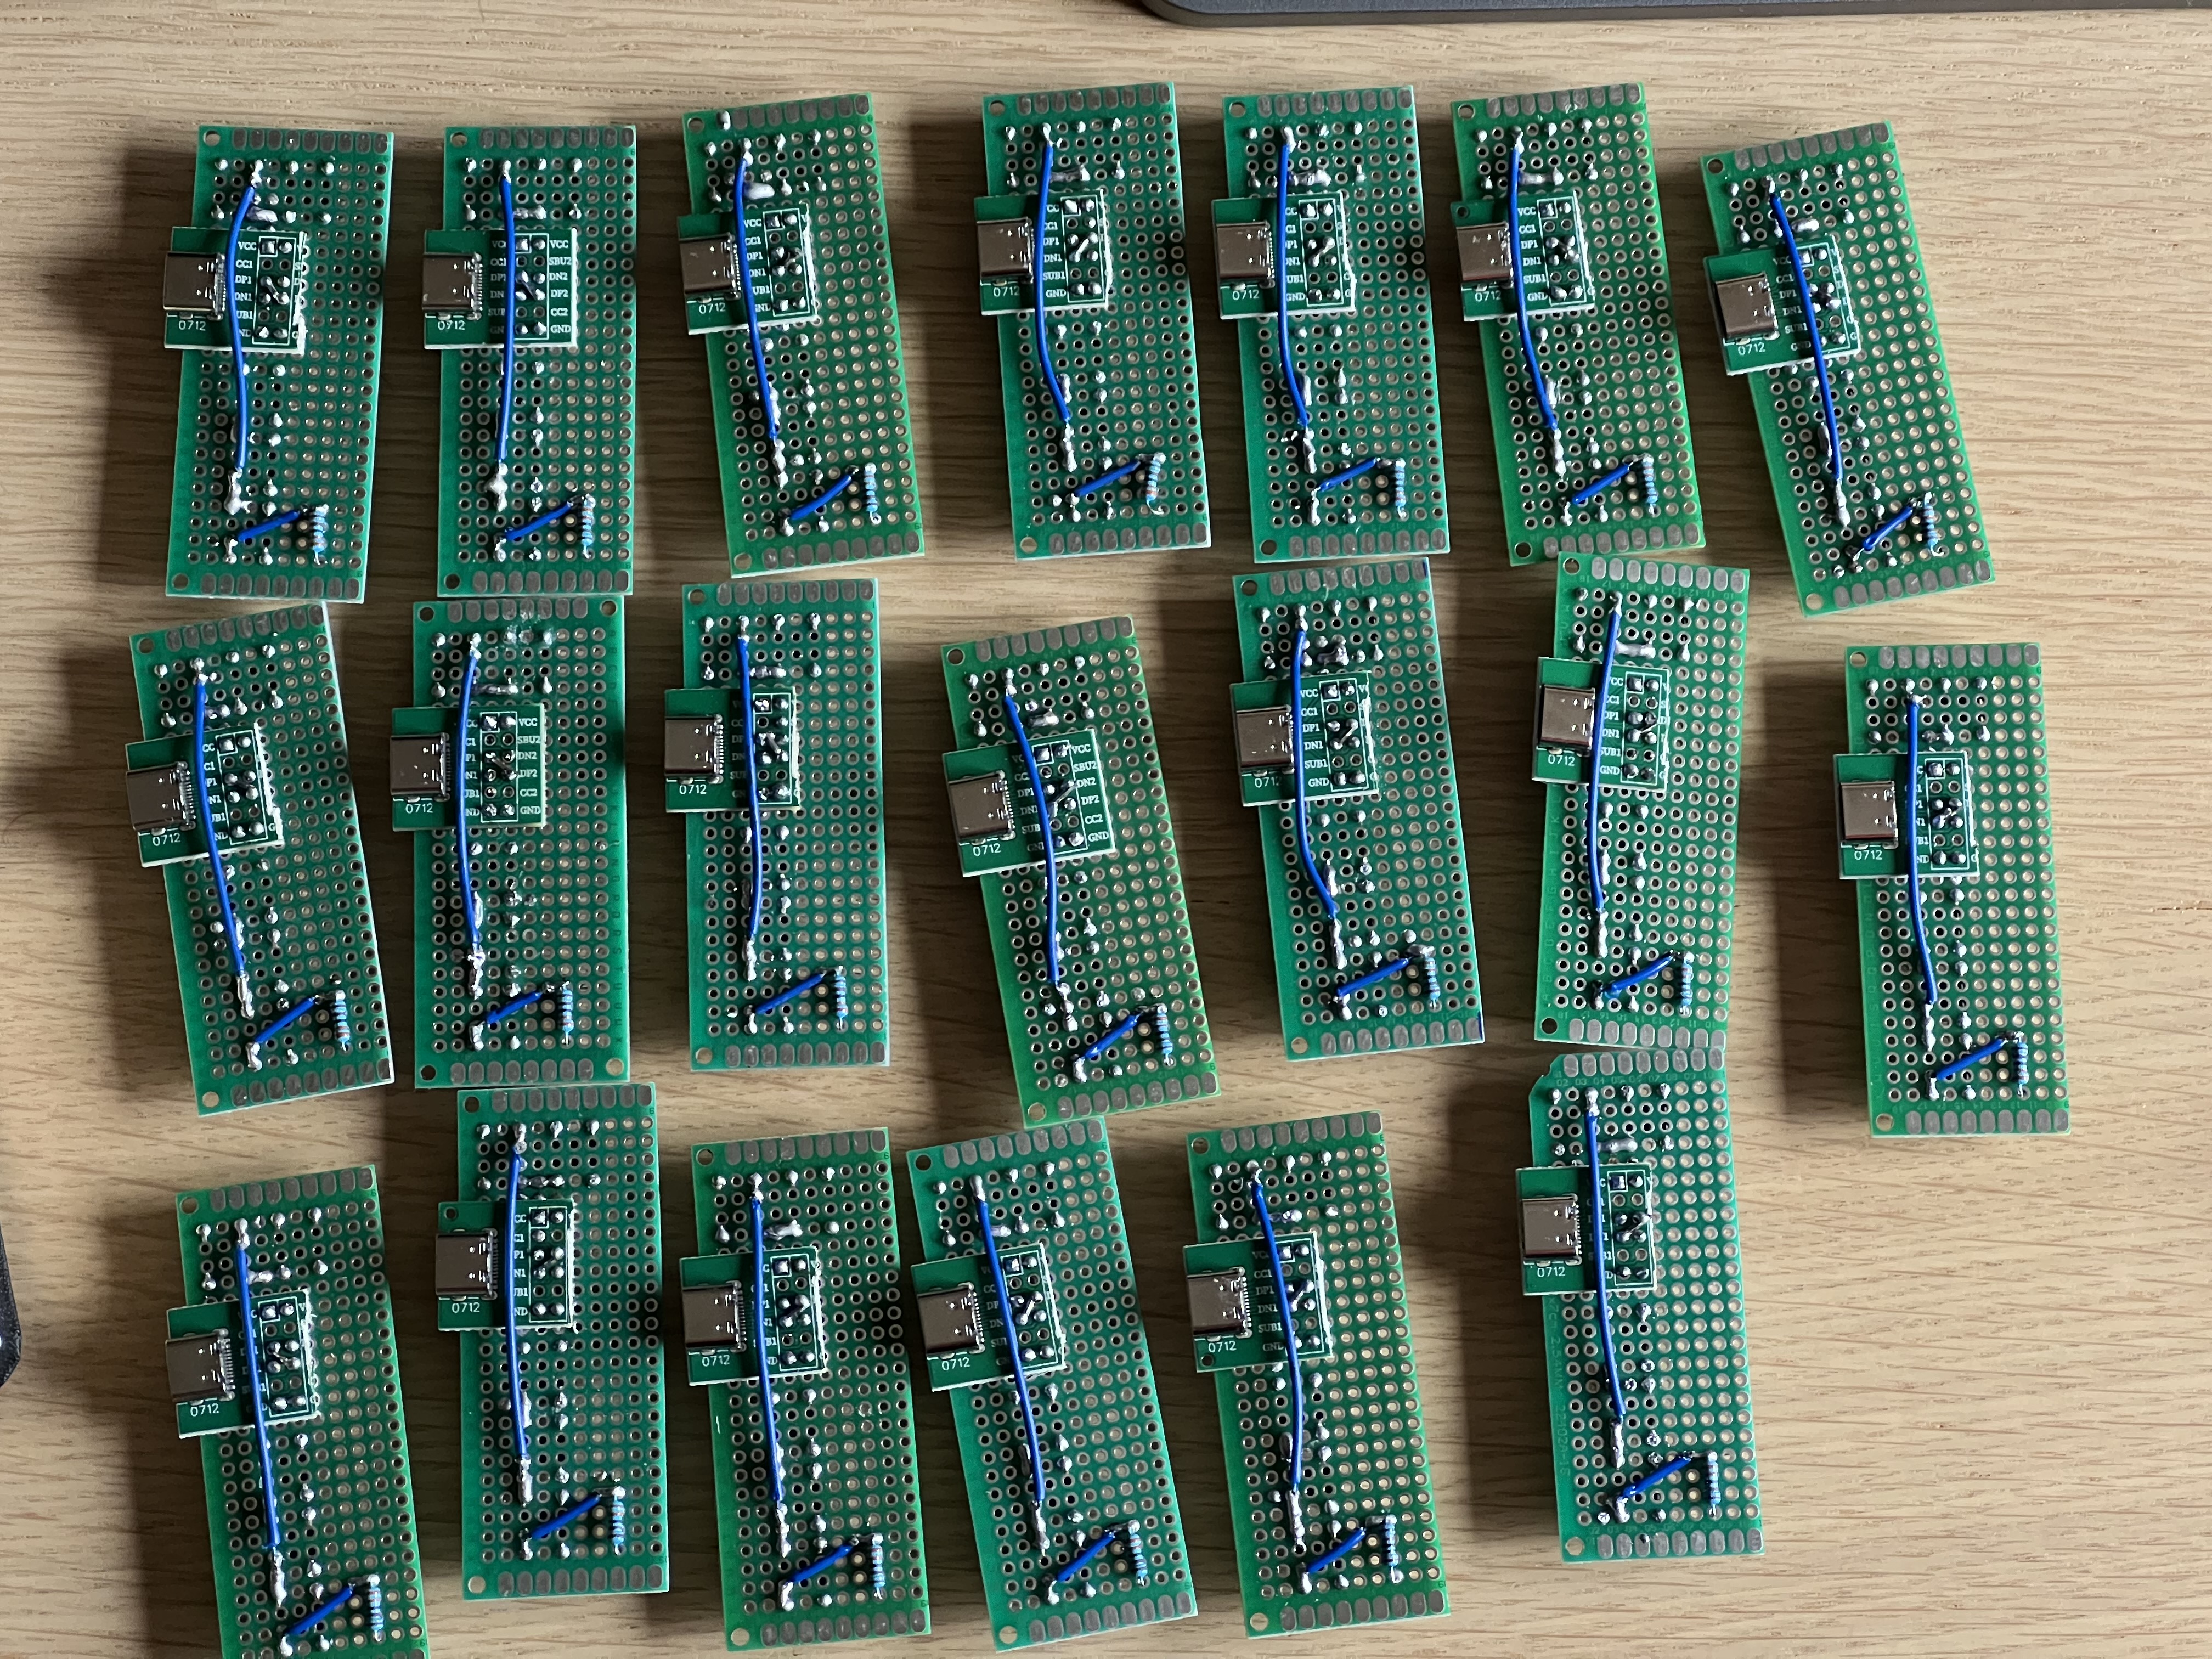
Se ensambló una tirada de 17 dispositivos para pruebas de campo en México, donde el sistema se evaluó con niños con ceguera congénita. Estas fotos muestran parte del trabajo manual necesario para construir esas unidades.
Una dirección clara de mejora es reducir peso y mejorar el aspecto cotidiano. Por eso el siguiente prototipo se mueve hacia unas gafas deportivas más ligeras: siguen siendo experimentales, pero están más cerca de algo que uno podría imaginar llevando todos los días.