2º puesto internacional en la prueba del dron ERC: UAV completamente autónomo para localización visual de probetas y aterrizaje de precisión
2ºPuesto internacionalPrueba del dron ERC · 295/300 puntos
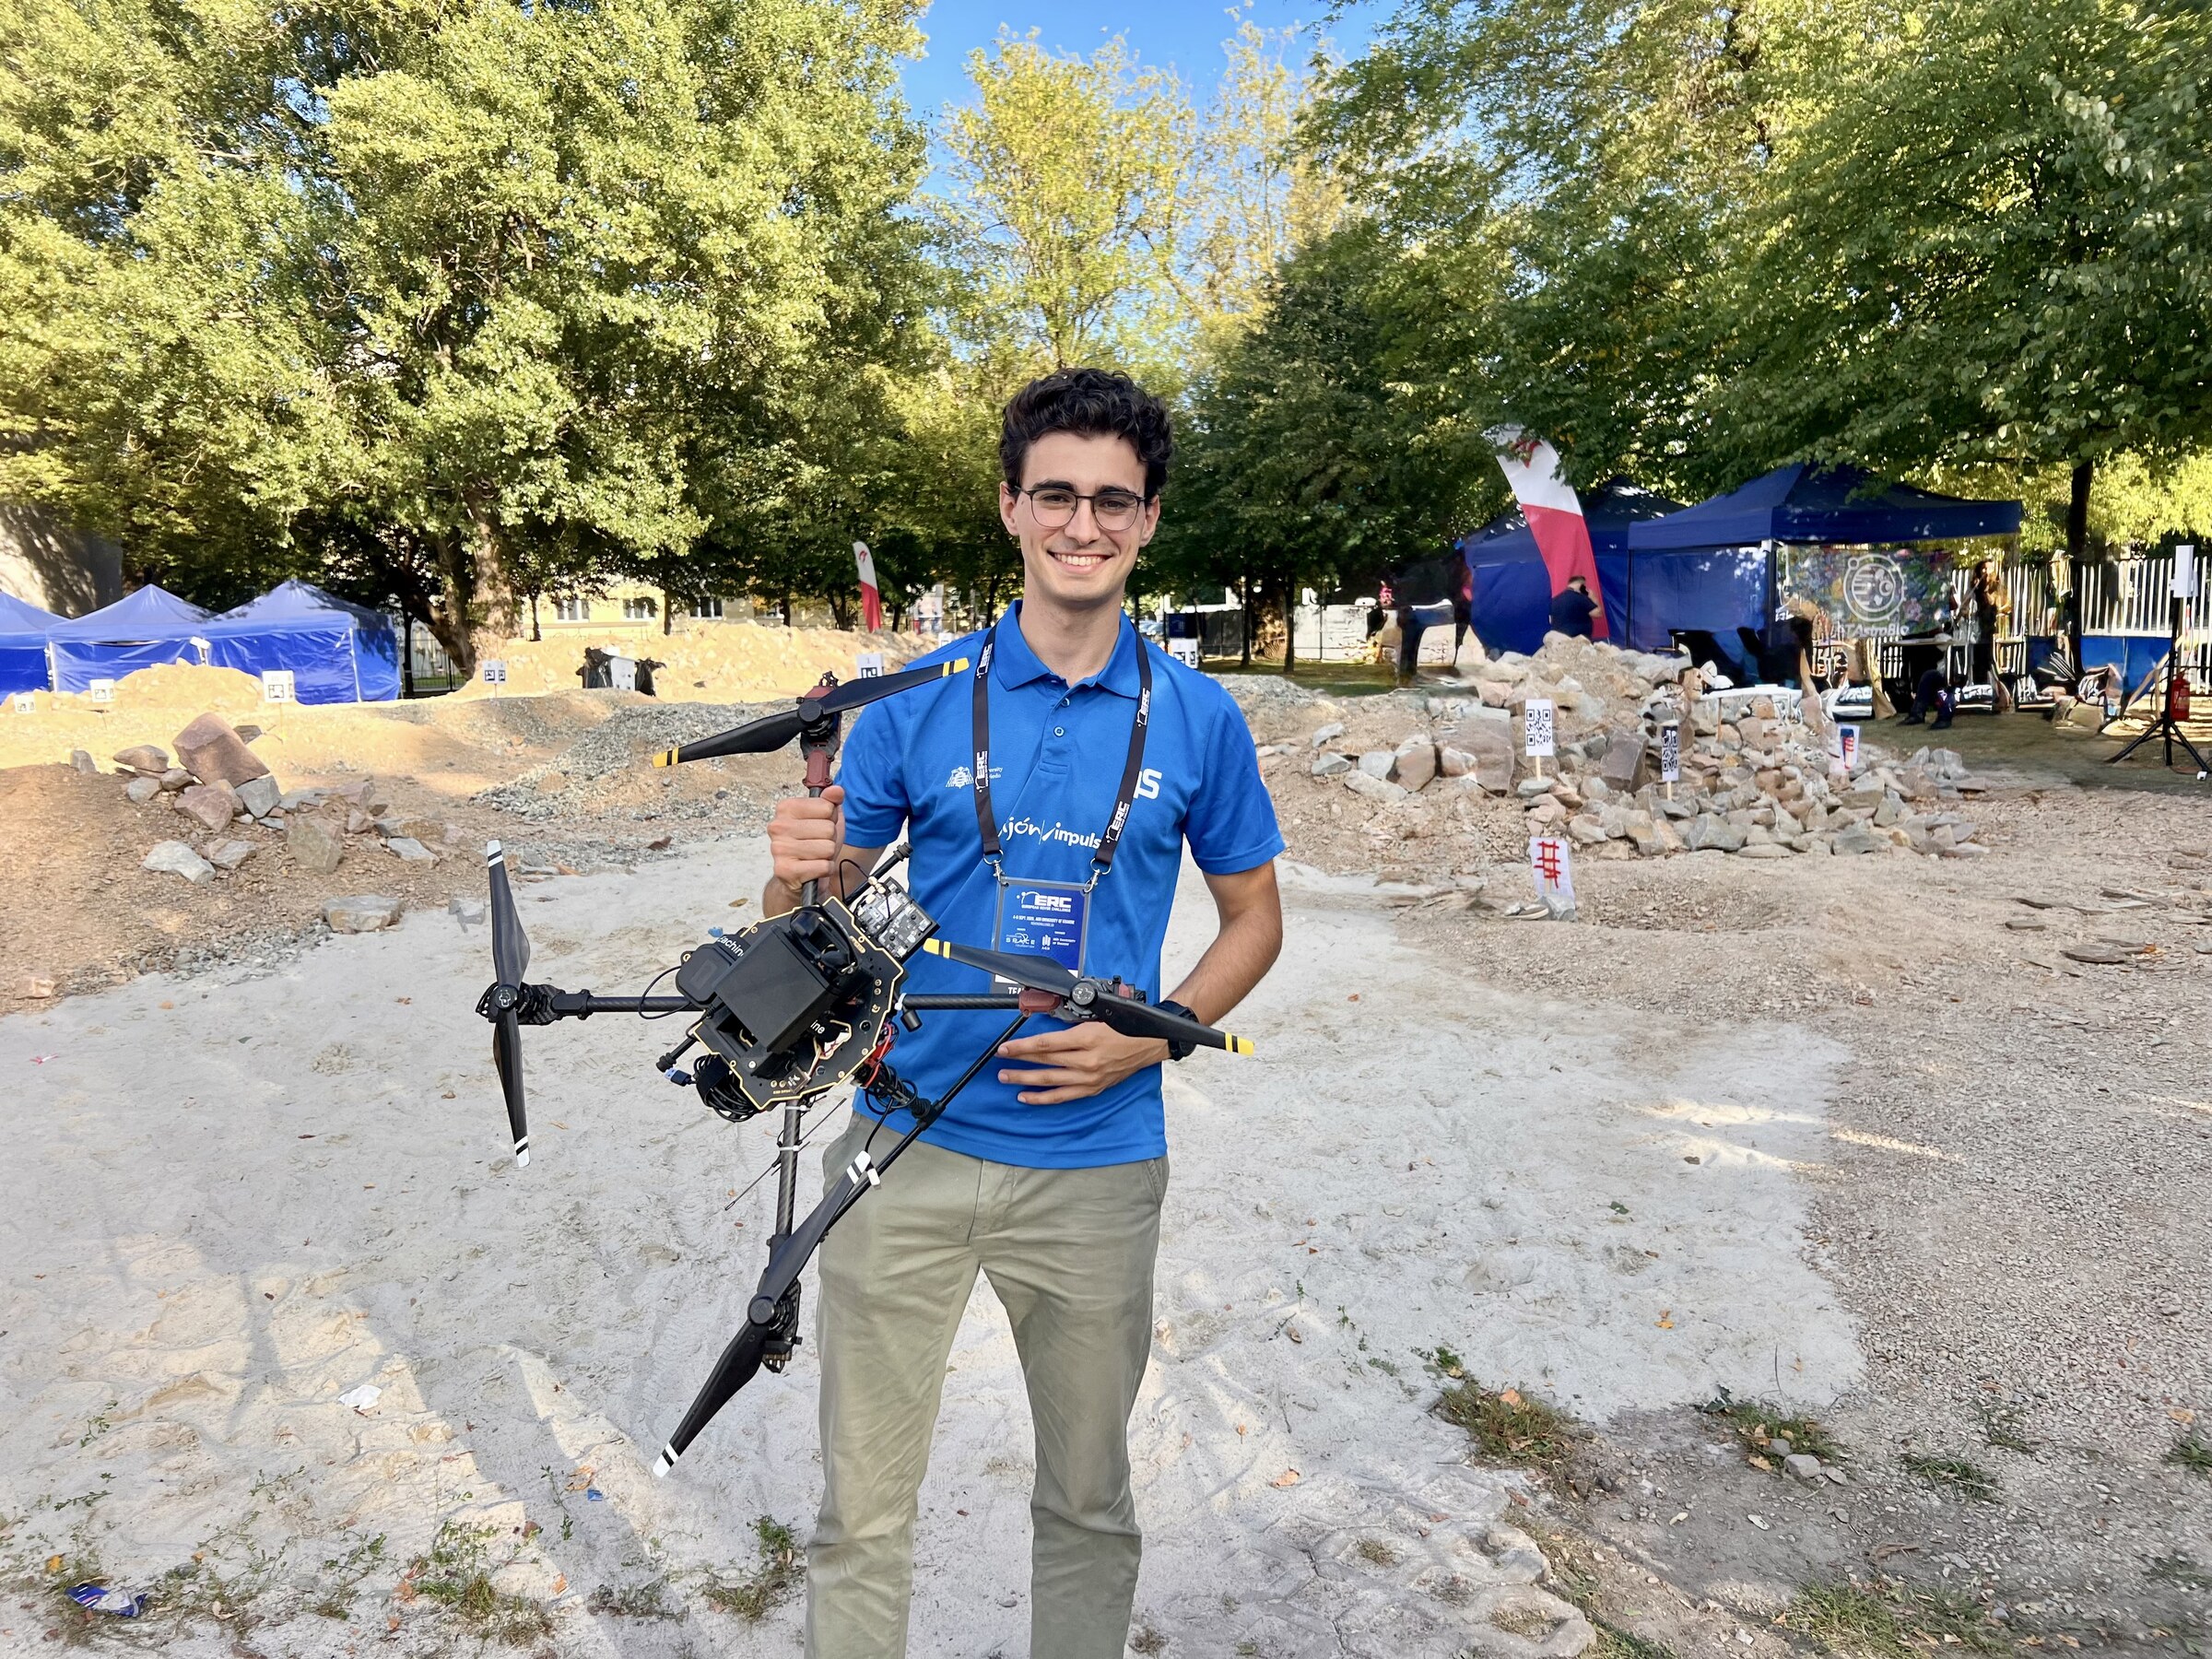
2º puesto internacional en la prueba del dron del ERC con 295/300 puntos, por detrás de EPFL Xplore y empatados con Brno Mars Rover, sin GPS ni GNSS: LiDAR, sensor de flujo óptico y una Raspberry Pi 5 ejecutando a bordo la percepción CNN en tiempo real y el software autónomo MAVLink que diseñé e implementé.
Tres vuelos autónomos consecutivos sobre el Mars Yard del dron.
8/9 probetas detectadas y localizadas con precisión sobre el suelo inferior a 10 cm.
Raspberry Pi 5Optical flowLiDARCNNMATLAB / MATLAB CoderC++MAVLinkGazebo / ArduPilot SITL
Diseño e implementación de arquitectura software de un rover espacial para competir en el ERC 2025
3ºFase de clasificaciónERC 2025 · de 102 equipos
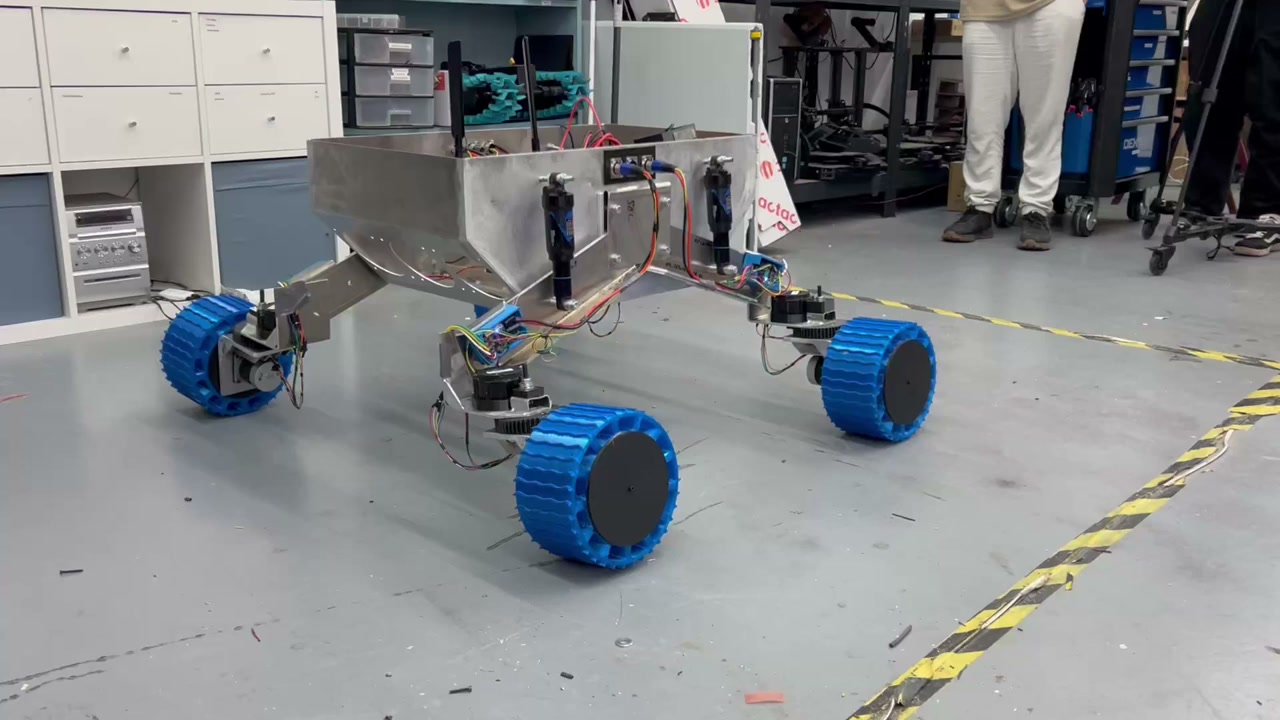
Proyecto centrado en la arquitectura software del rover Trastu durante el ciclo ERC 2024-2025: desde los primeros prototipos de madera y la depuración del movimiento base hasta la integración del brazo, la pinza, el taladro y las pruebas de campo que nos ayudaron a quedar terceros de 102 equipos en la fase de clasificación del ERC 2025 y llegar a la final de Cracovia.
Responsabilidad directa sobre control de tracción, primitivas de movimiento, secuenciación del manipulador e integración.
Arquitectura distribuida entre plataforma, brazo, taladro y ground station con nodos ROS 2 y subsistemas conectados por CAN.
Evolución del stack desde un prototipo de madera desalineado hasta un rover de aluminio con ensayos de carga real.
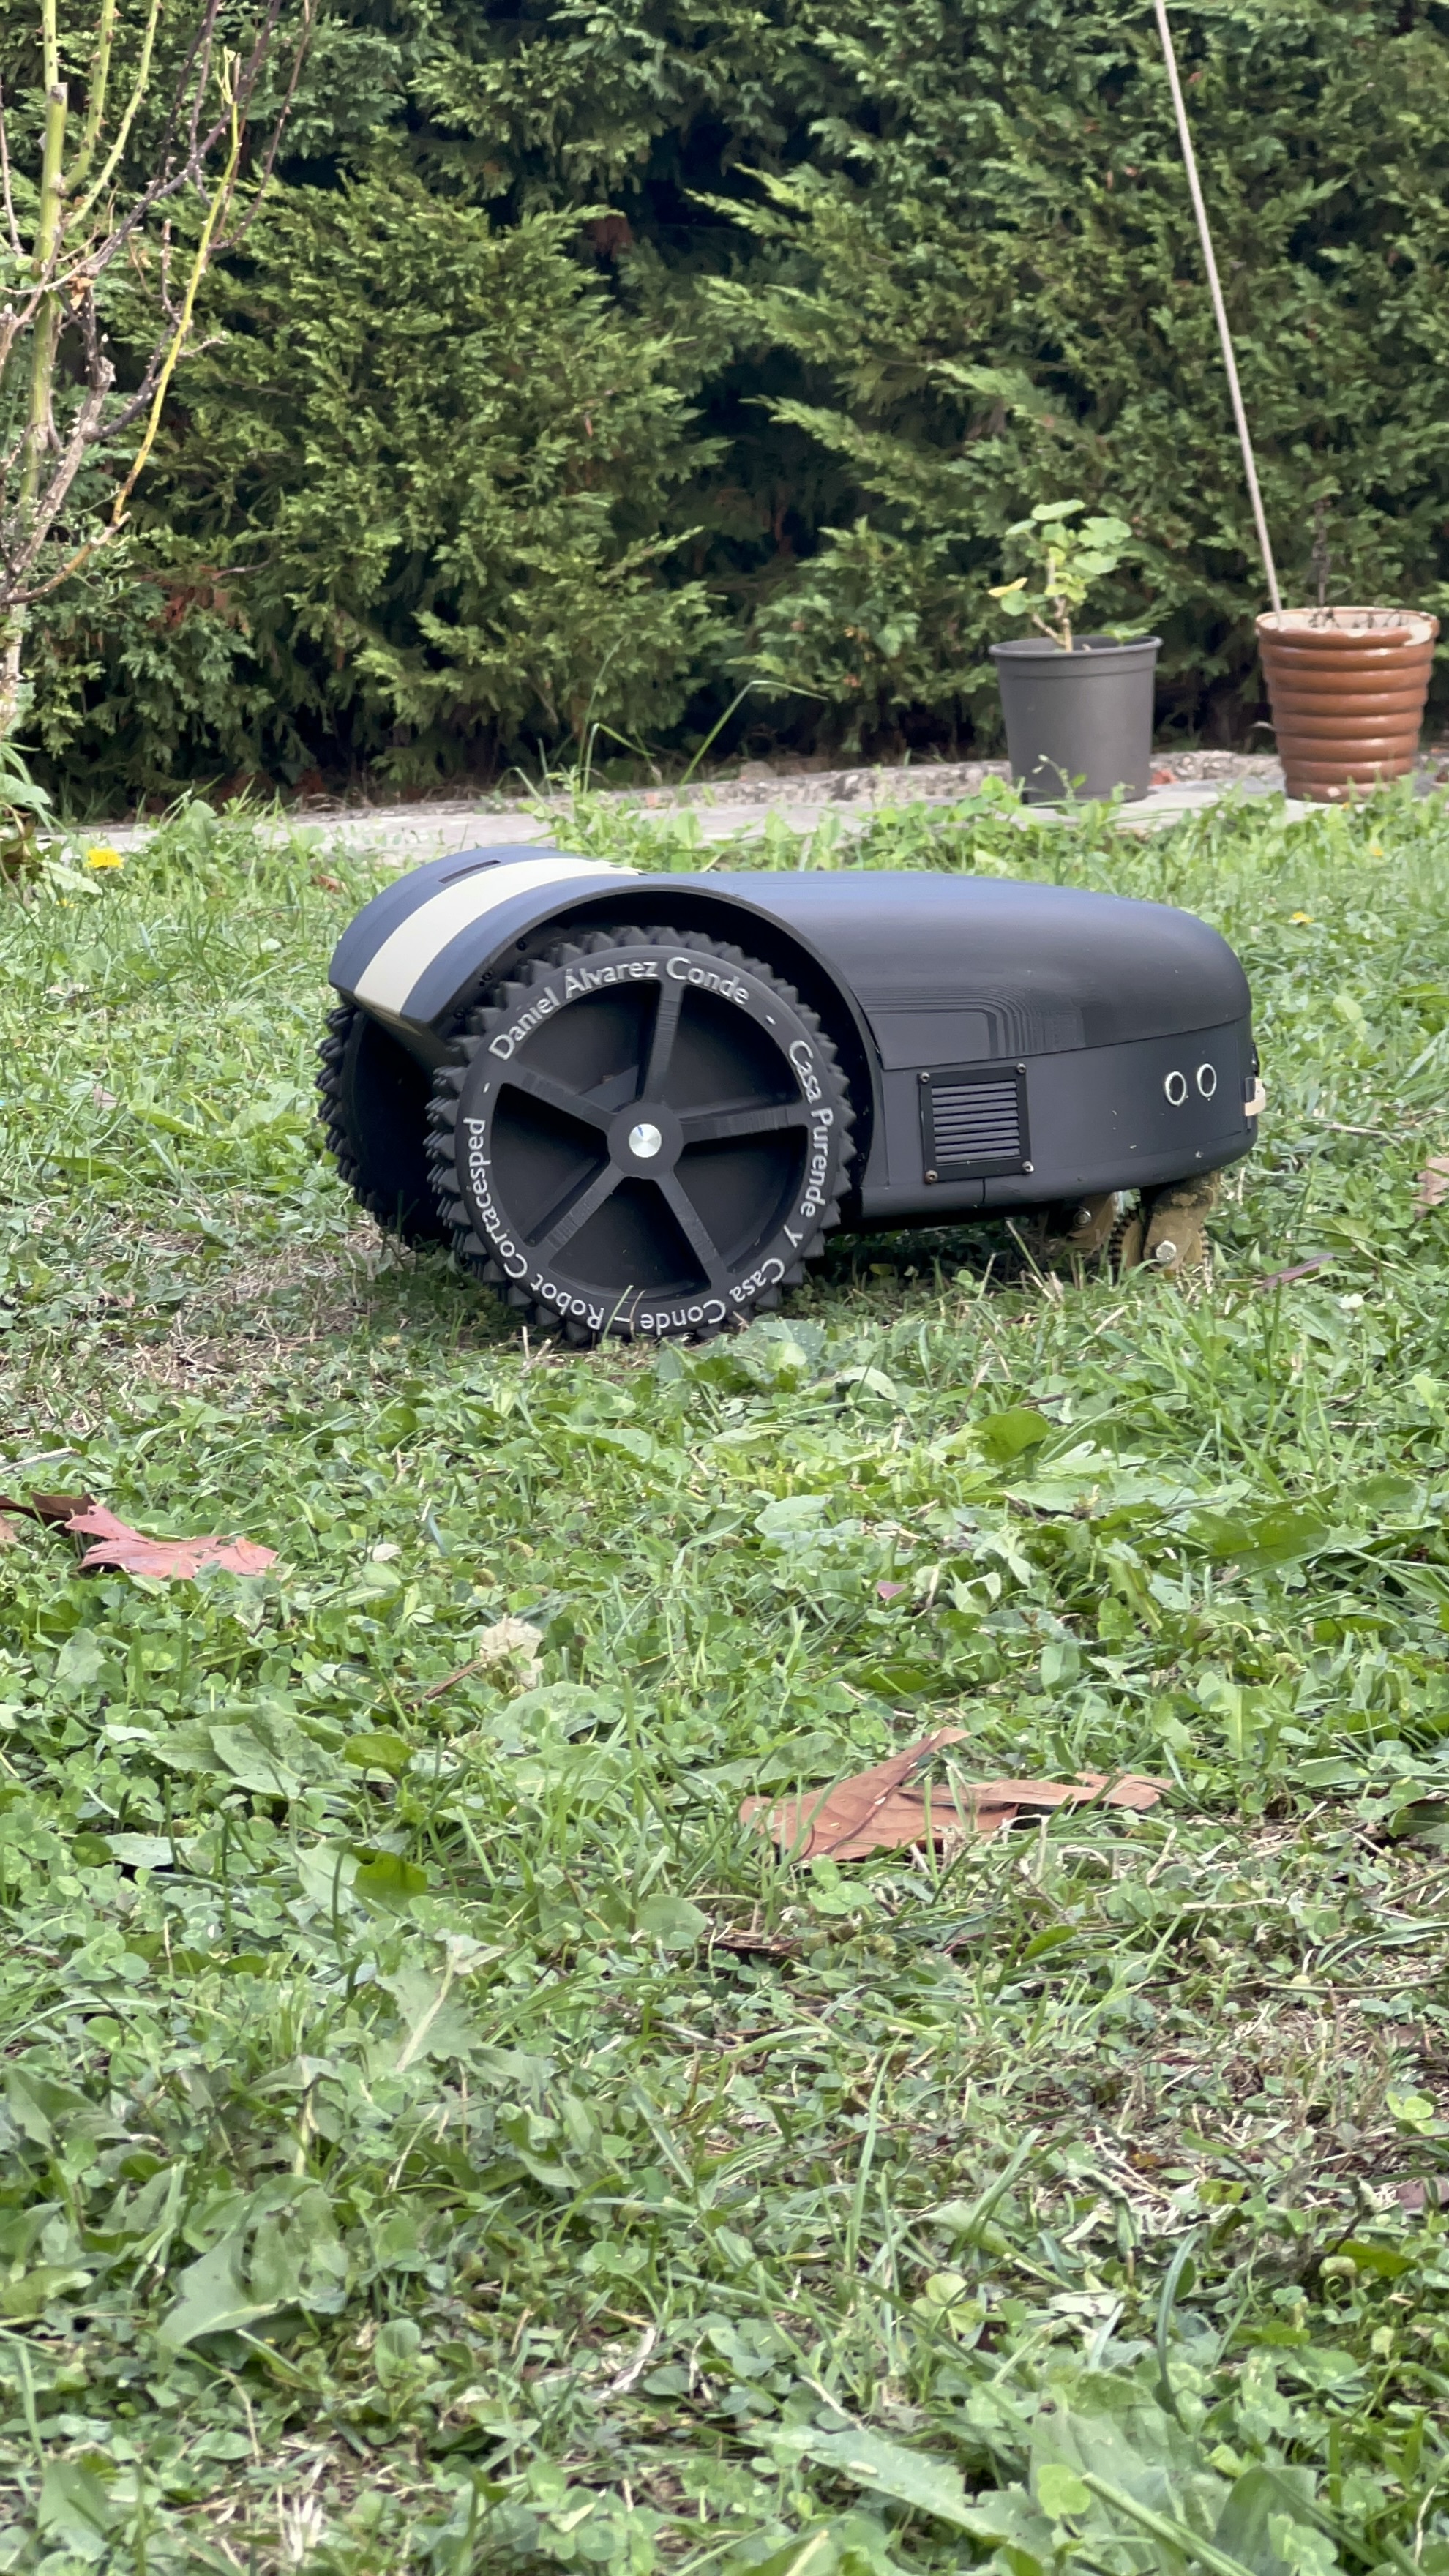
Un cortacésped autónomo impreso en 3D (de cero a cortar césped)
Robot cortacésped autónomo construido a partir de la base open-source Rep_AL y convertido en mi propia máquina probada en campo: estructura impresa en 3D, batería y potencia, electrónica con jumpers sustituida por PCB personalizada y una pila de firmware muy trabajada para Mega, TFT, EEPROM, serie, array de sonares, recuperación de cuchillas, seguimiento de cable perimetral y retorno a base.
Construido a partir de la base open-source Rep_AL y después ensamblado, cableado, depurado, traducido y adaptado hasta tener una versión funcional propia.
Construcción cronológica desde estructura impresa en 3D y batería hasta pruebas reales de corte y retorno a base.
PCB personalizada que sustituyó la placa base con jumpers y facilitó diagnosticar fallos de hardware.
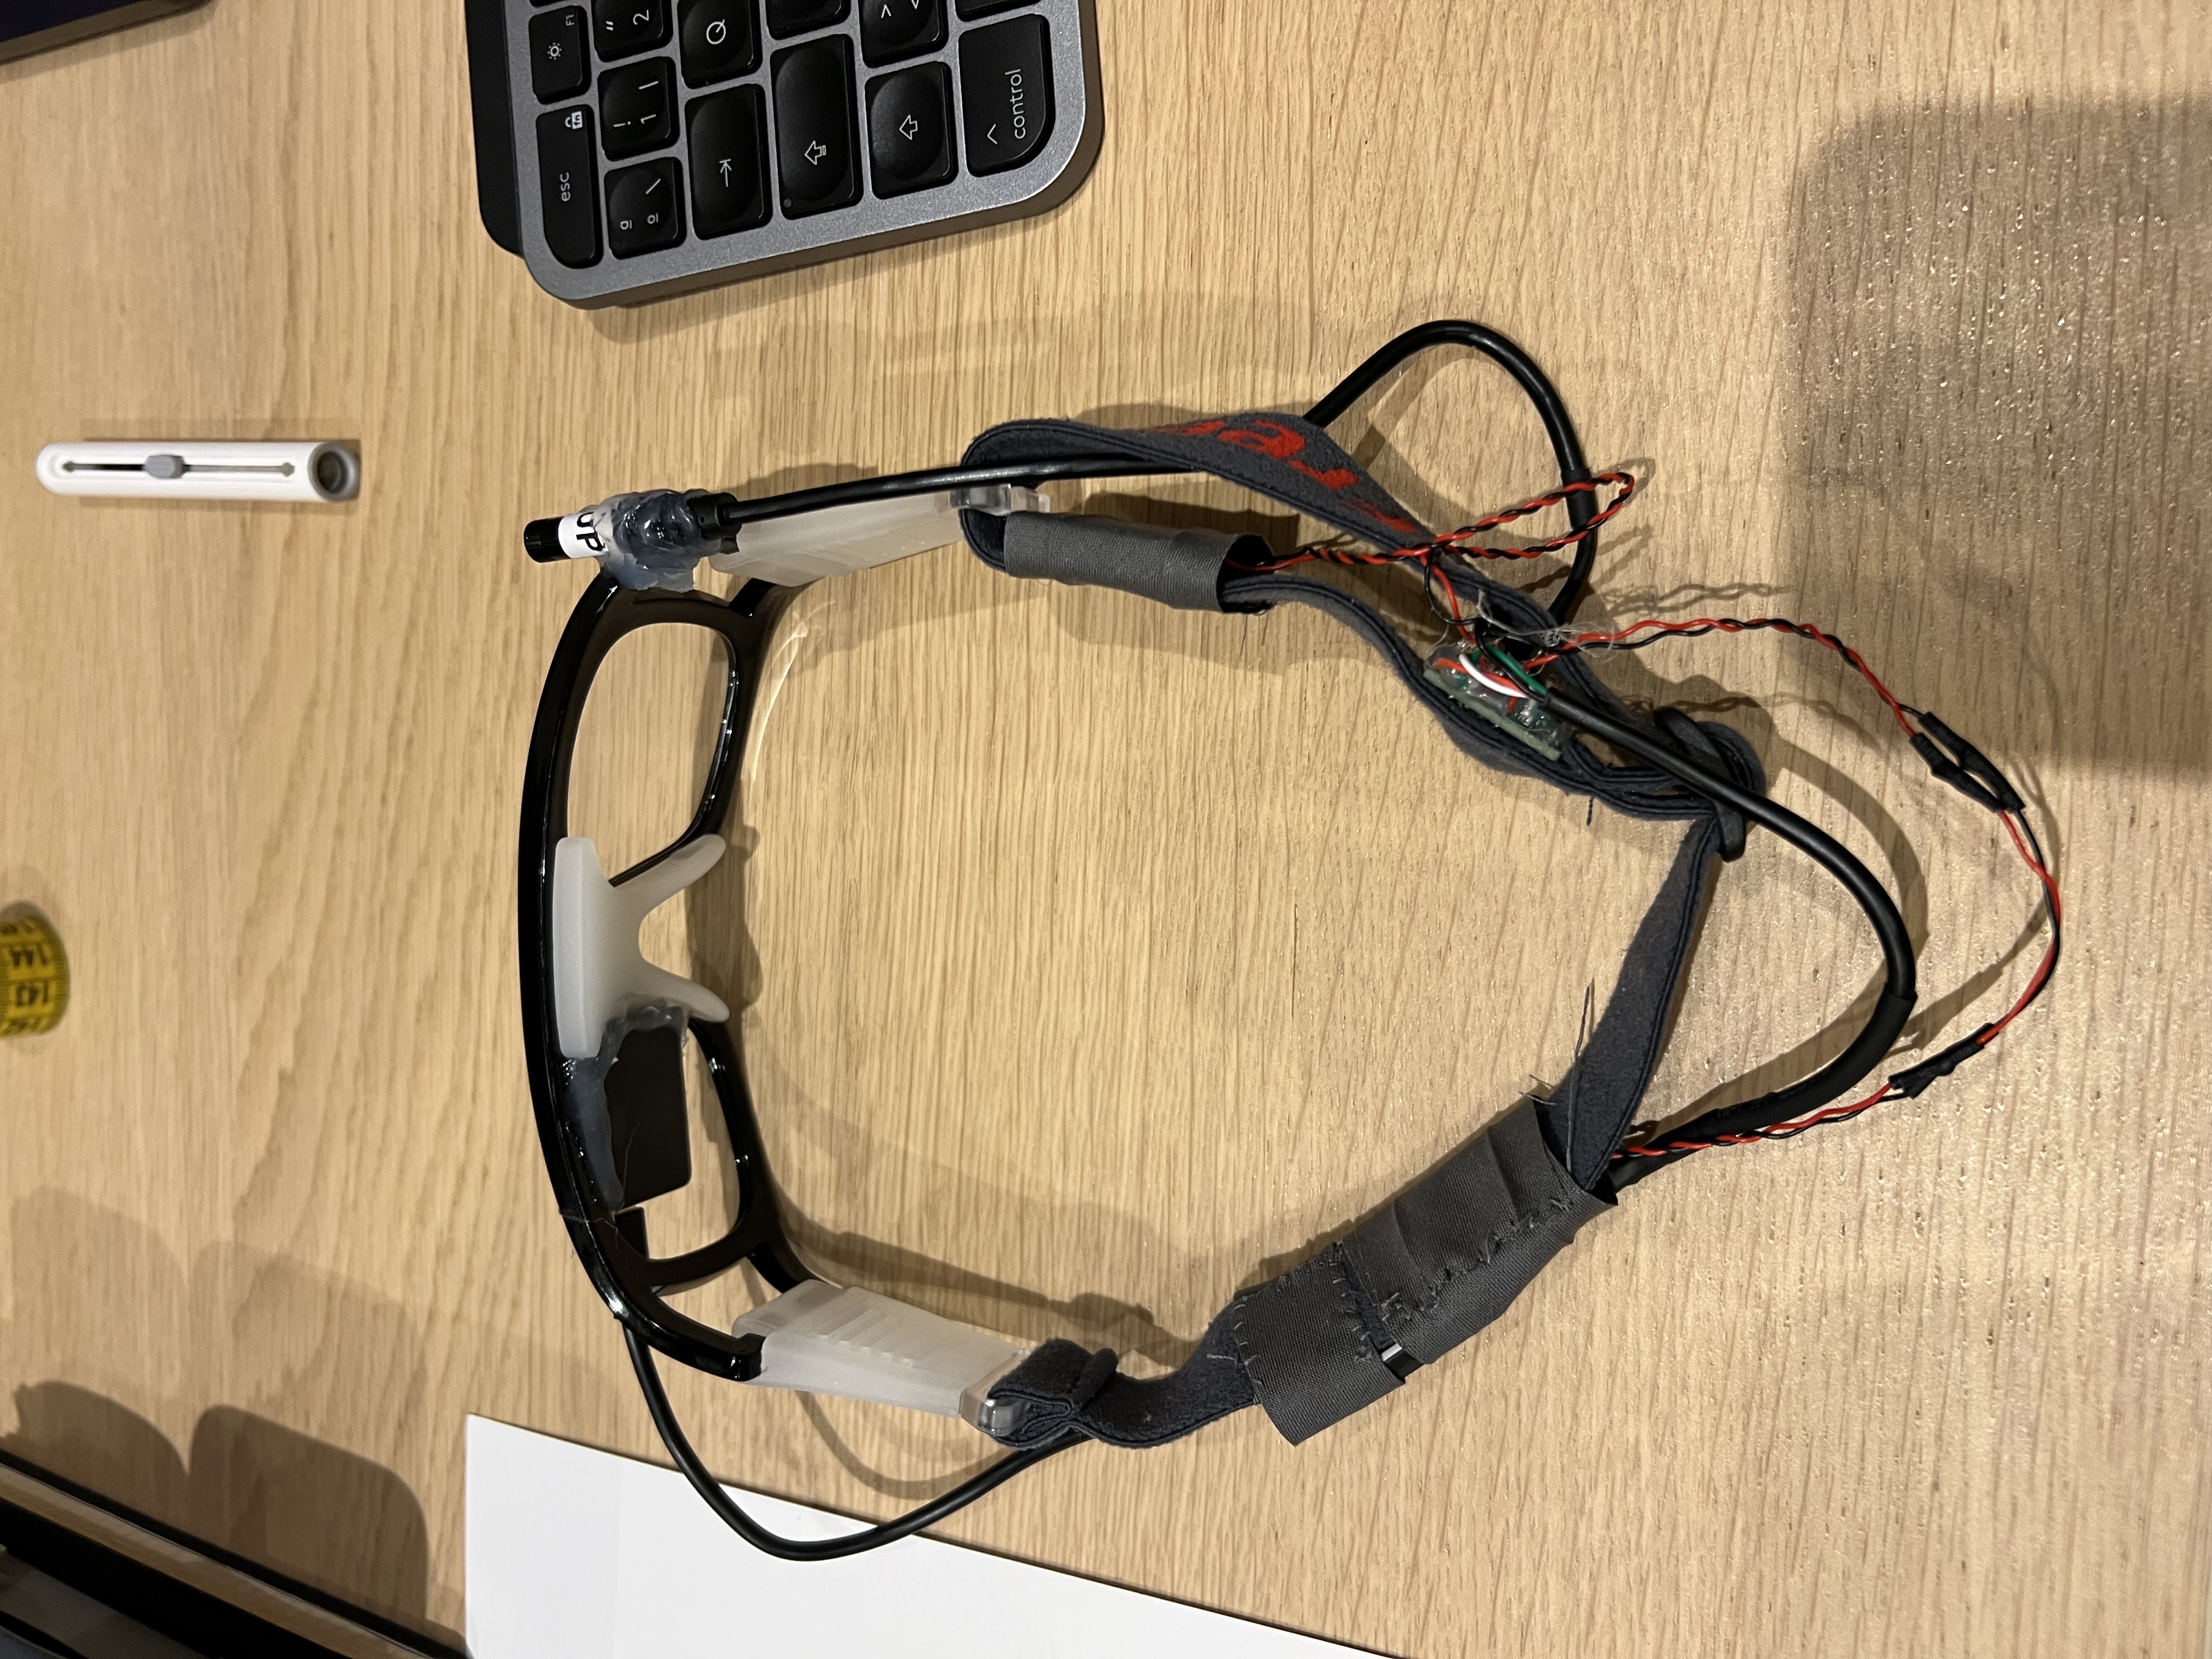
Sistema de visión táctil para lectura mediante vibración
Este proyecto es la siguiente fase de ingeniería de mi sistema wearable de visión táctil para niños con discapacidad visual. El objetivo ya no se limita a la percepción básica de objetos. En su lugar, el sistema está diseñado para reconocer formas claras y significativas — como corazones, flores, estrellas y, eventualmente, letras — y traducirlas a patrones de vibración que el niño pueda aprender a interpretar. A largo plazo, se orienta al reconocimiento temprano de símbolos y, potencialmente, a los primeros pasos hacia la lectura a través del tacto.
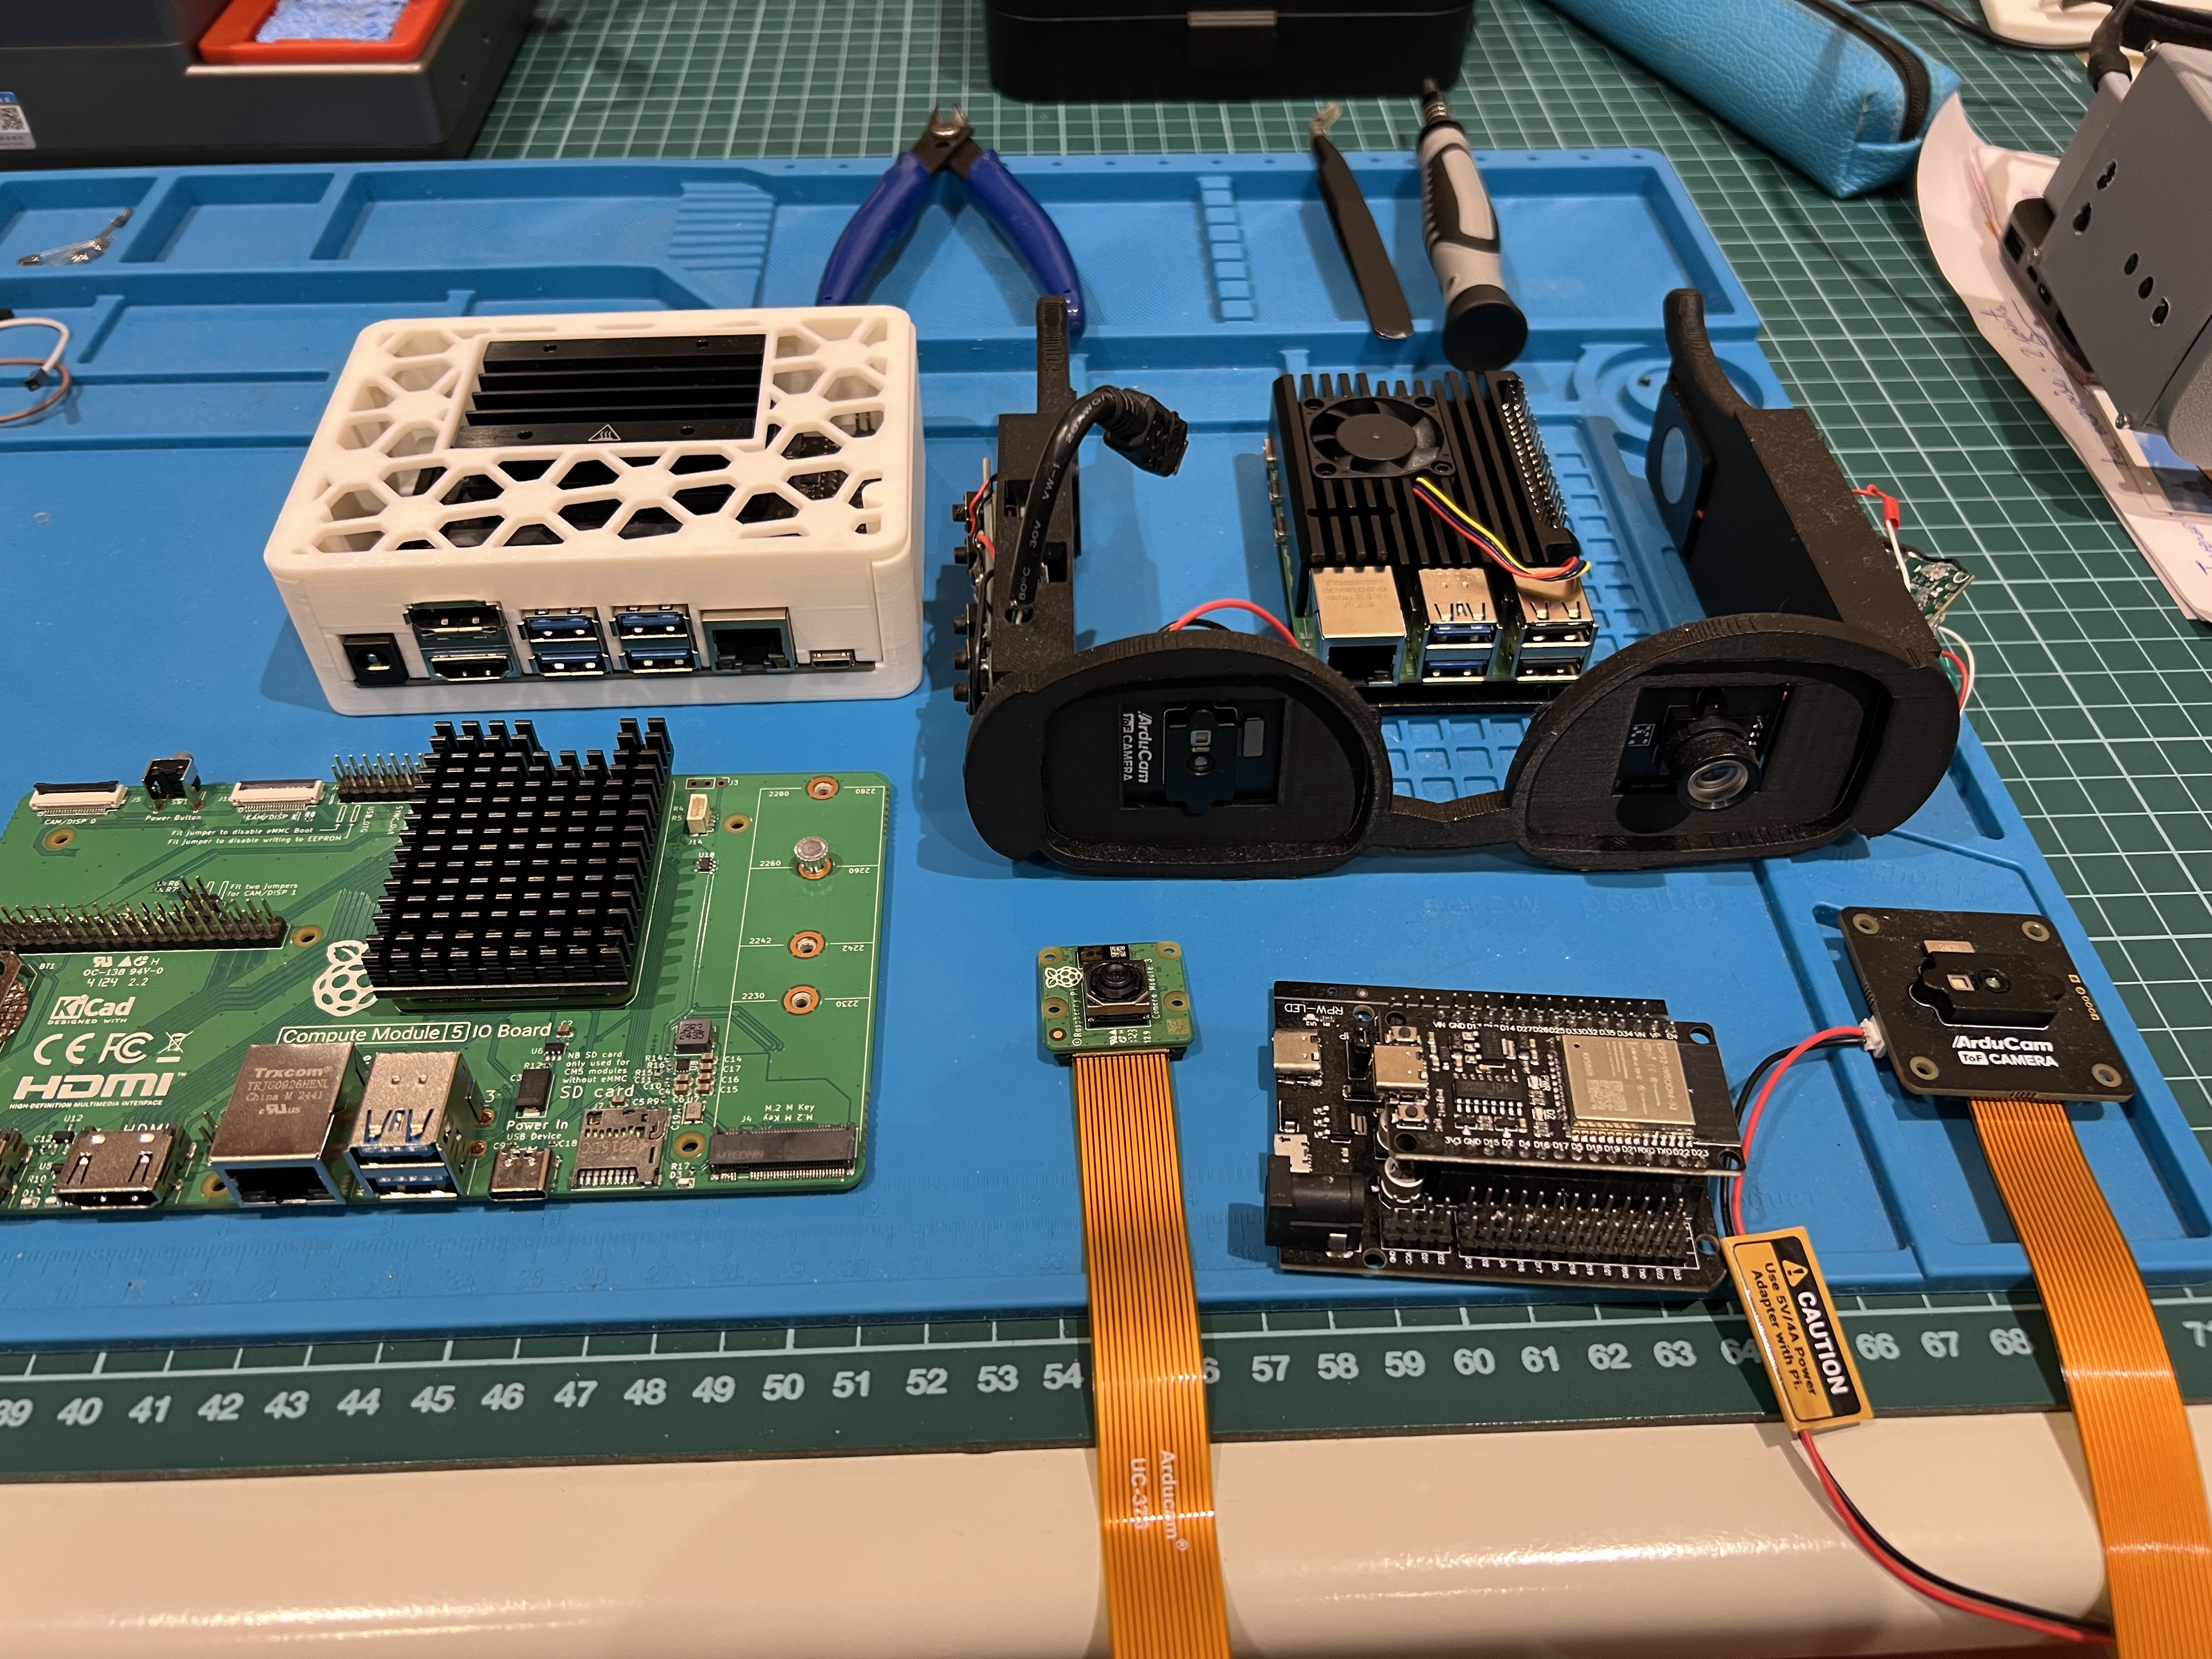
Rediseño completo del hardware: de unas gafas pesadas a un wearable deportivo ligero.
Unidad de computación en el cuerpo para mejorar la comodidad y reducir la carga sobre el niño.
Raspberry Pi Compute Module 5 como plataforma embebida de IA y procesamiento.
Raspberry Pi Compute Module 5Custom carrier boardCSI camera moduleI2C vibration matrixOpenCVLightweight CNN-based inferenceEdge AI pipeline3D-printed sports-style glasses
Cuando empecé a plantearme aprender diseño 3D, descubrí por casualidad los SpaceMouse de 3Dconnexion y me encantó el concepto, pero el precio era difícil de justificar. Así que investigué cómo funcionaban estos ratones 3D, encontré una aproximación DIY de bajo coste y construí mi propia versión con un mecanismo impreso en 3D y un firmware más suave.
Usa el MP4 local como vista previa principal del proyecto.
Mantiene el MP4 local como preview principal sin repetirlo dentro del vlog.
Incluye el vídeo de Salim Benbouziyane como referencia de construcción.
Fusion 3603D space mouse prototypeCustom hardware inputMP4 demo capture
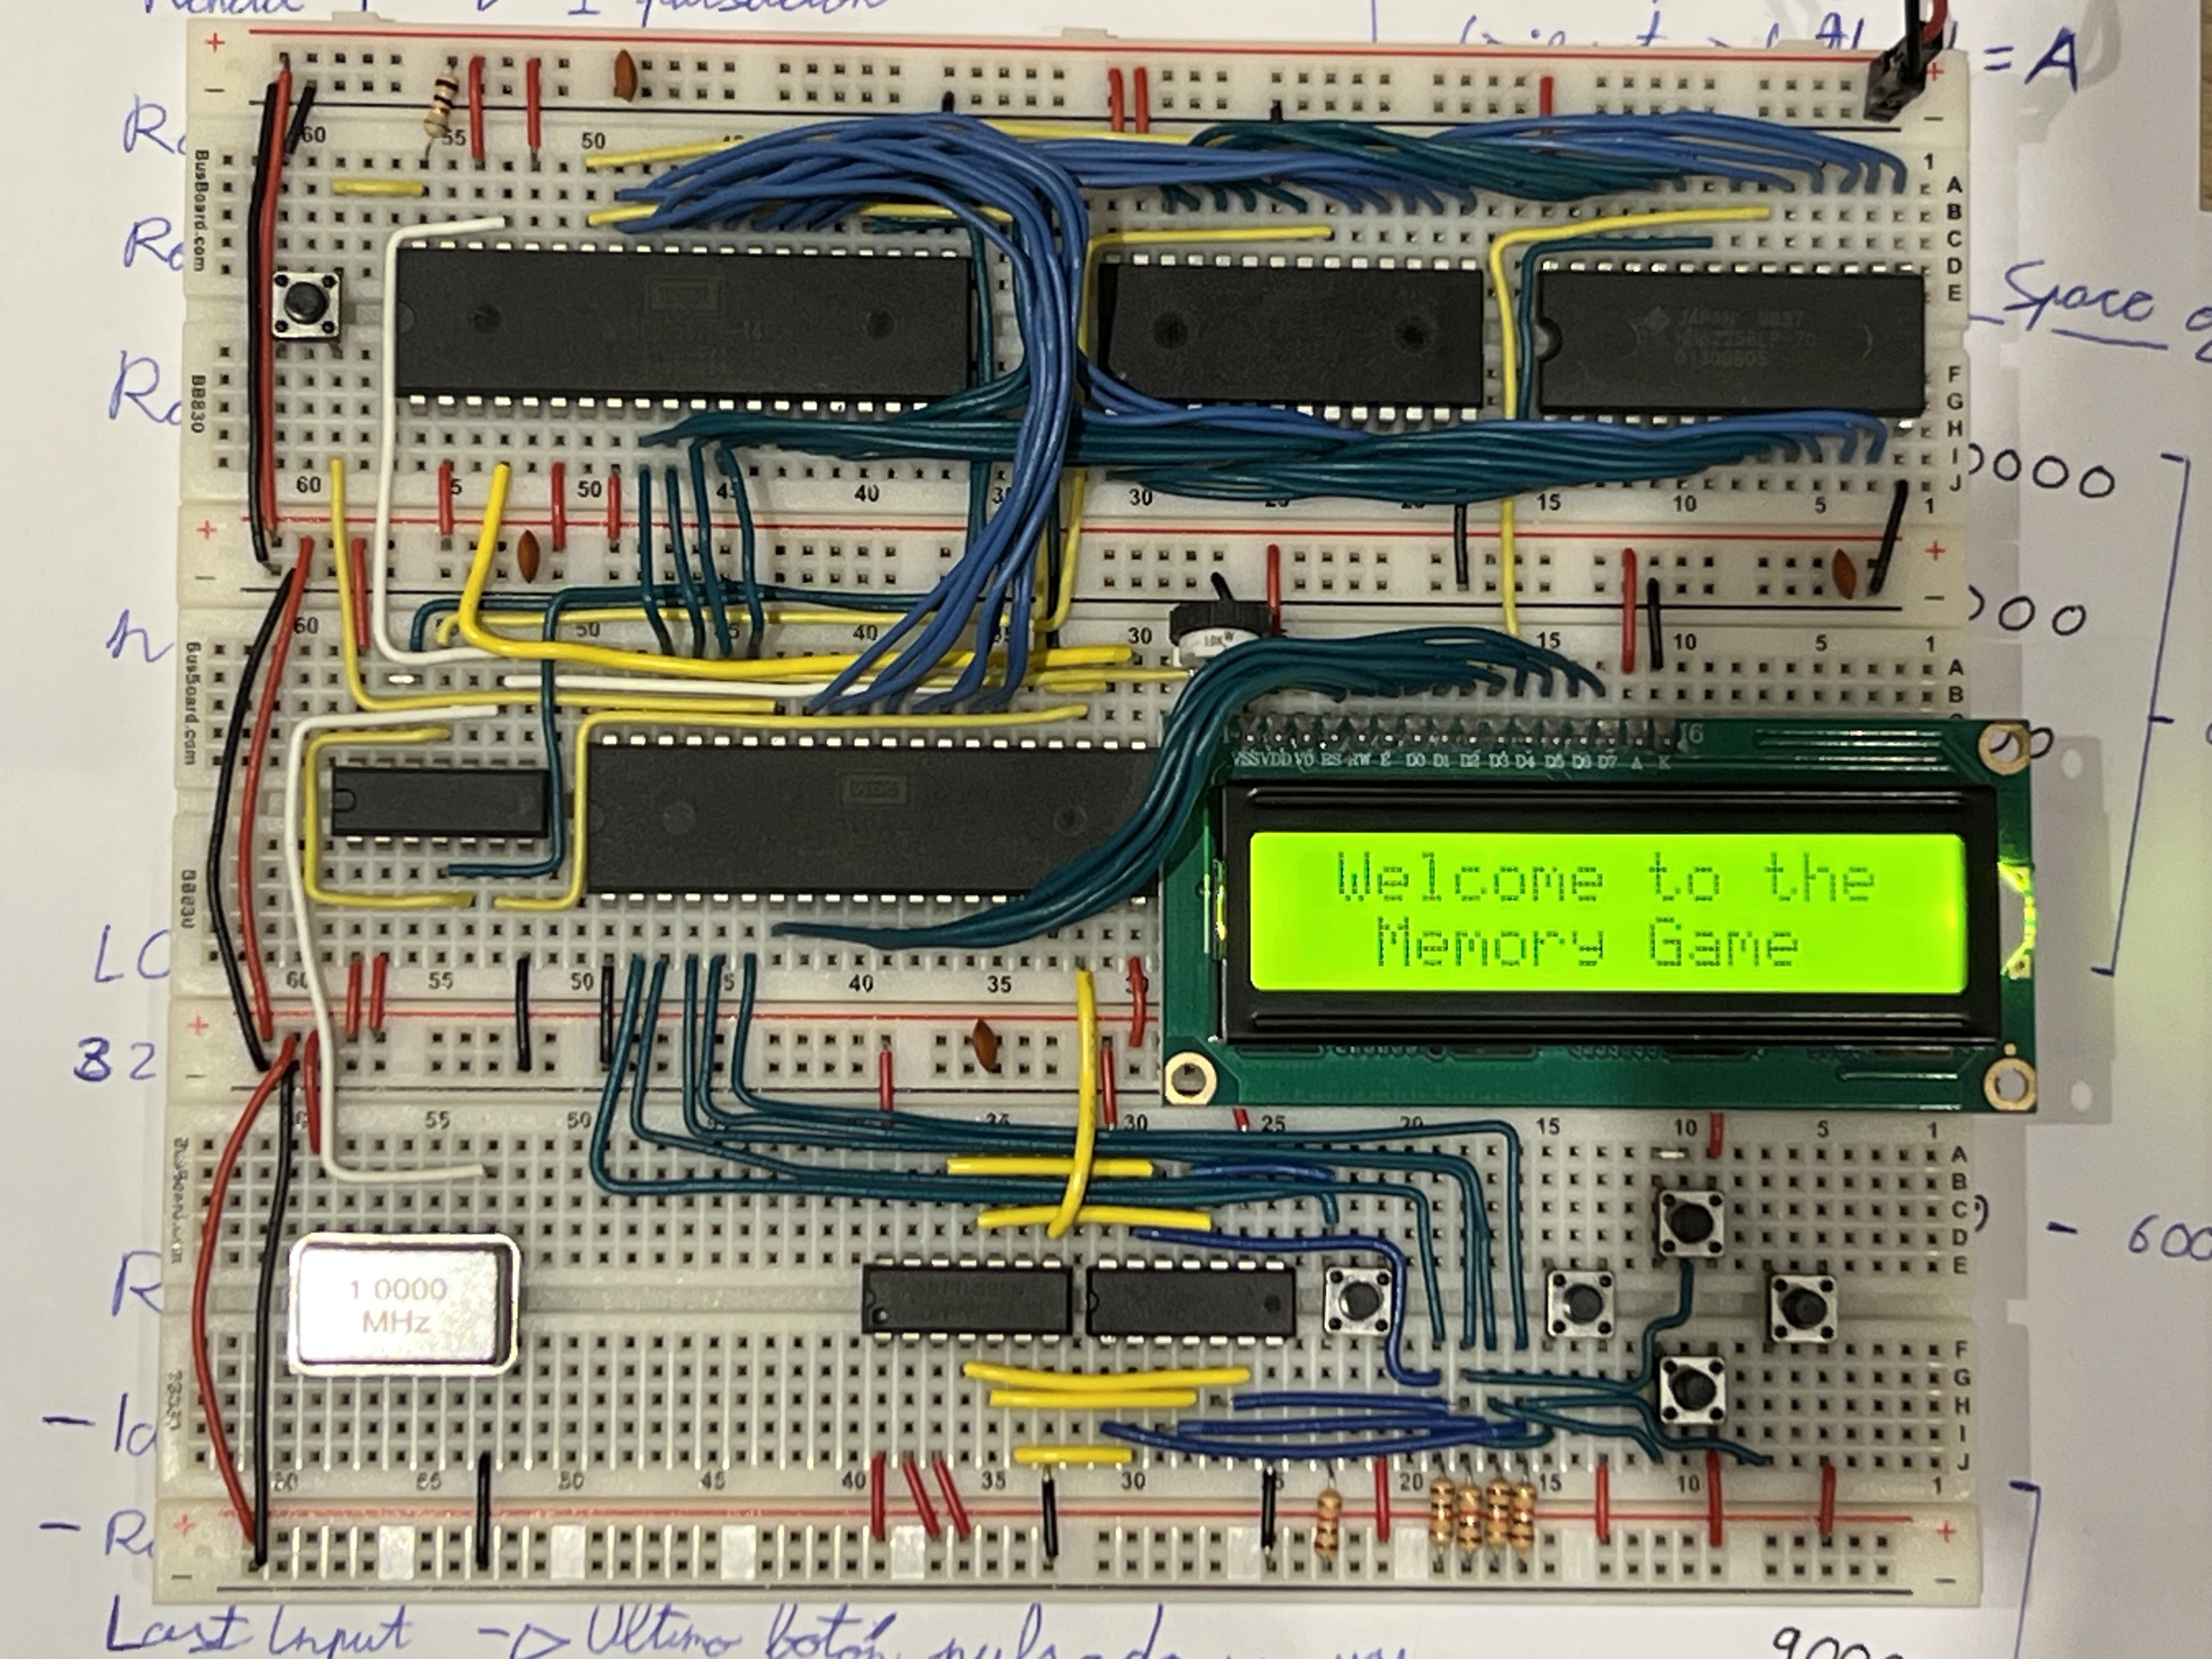
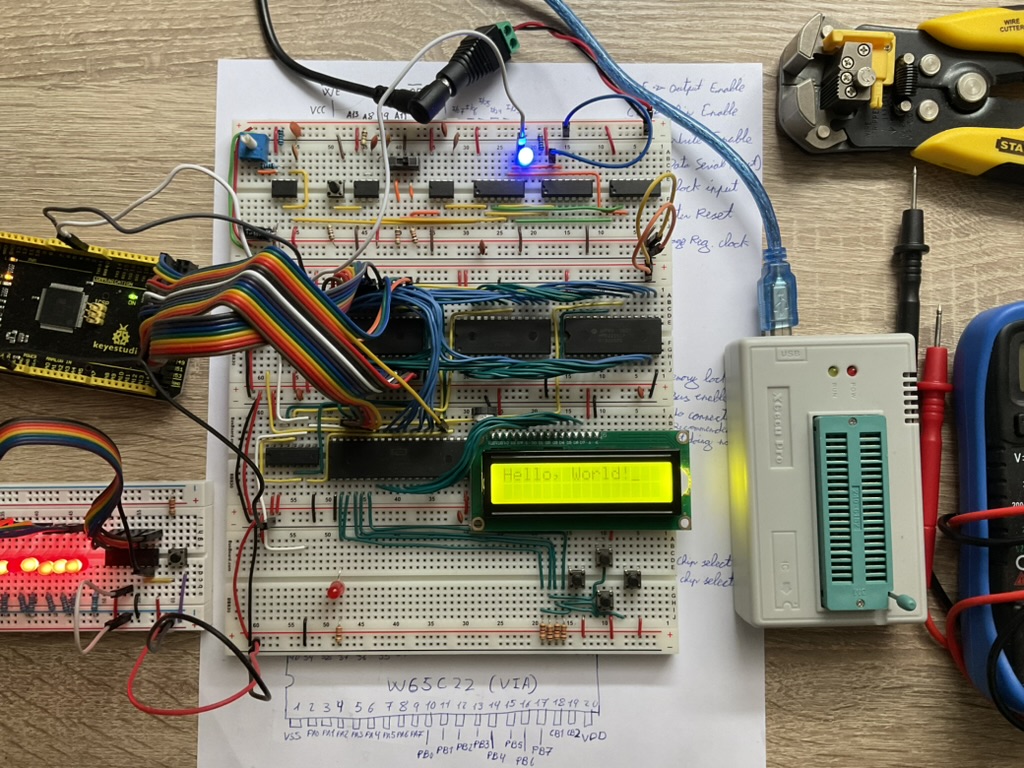
Juego tipo Simon Says basado en 65C02/65C22 y escrito en ensamblador 6502, con salida en LCD HD44780. Implementa entrada por botones dirigida por IRQ a través del VIA, un buffer de secuencias en RAM de hasta 32 pasos y lógica de rebote/validación dentro de una ISR mínima.
Sistema de visión táctil para asistencia a la movilidad
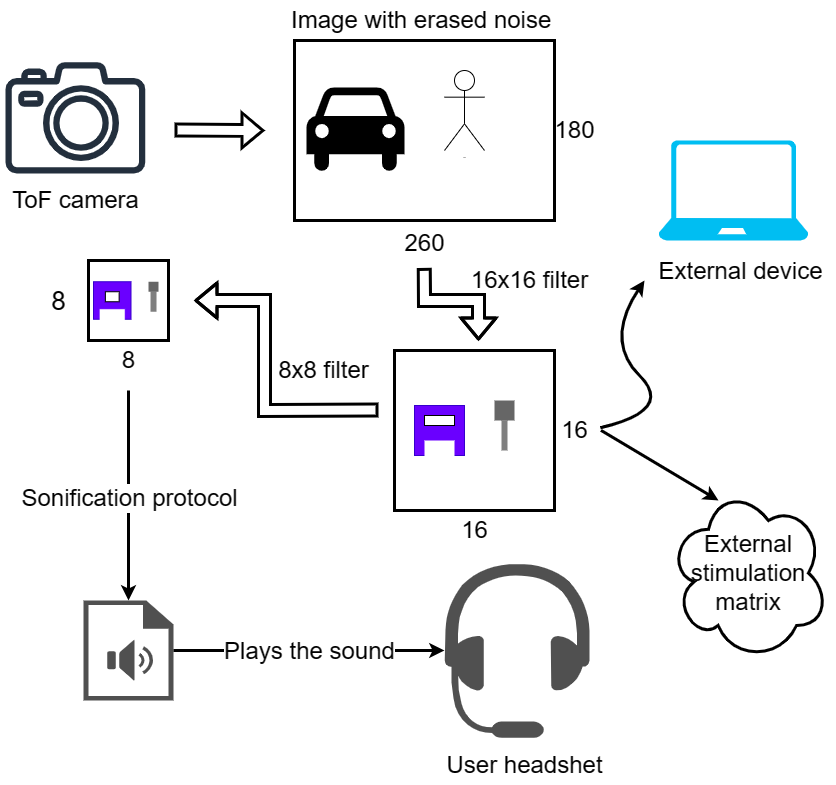
Estudio de un sistema wearable de sustitución sensorial que convierte la profundidad del entorno en audio y vibración para explorar cómo podría aprenderse la información espacial a través del tacto.
Feedback multimodal: matriz háptica 16×16 y sonificación estéreo a partir de una cámara ToF.
Pipeline en tiempo real con representaciones reducidas 16×16 / 8×8 para tacto y audio.
Objetivos de diseño centrados en bajo coste, ligereza, funcionamiento offline y batería.
Hacia el final de la carrera de Ingeniería Informática, o incluso antes, me di cuenta de que no quería pasar toda mi vida profesional construyendo infraestructuras y sistemas cuyo resultado acaba resumiéndose en un número sobre una pantalla. La robótica me atraía porque devuelve el software al mundo físico y convierte cada decisión en movimiento, percepción y manipulación reales.
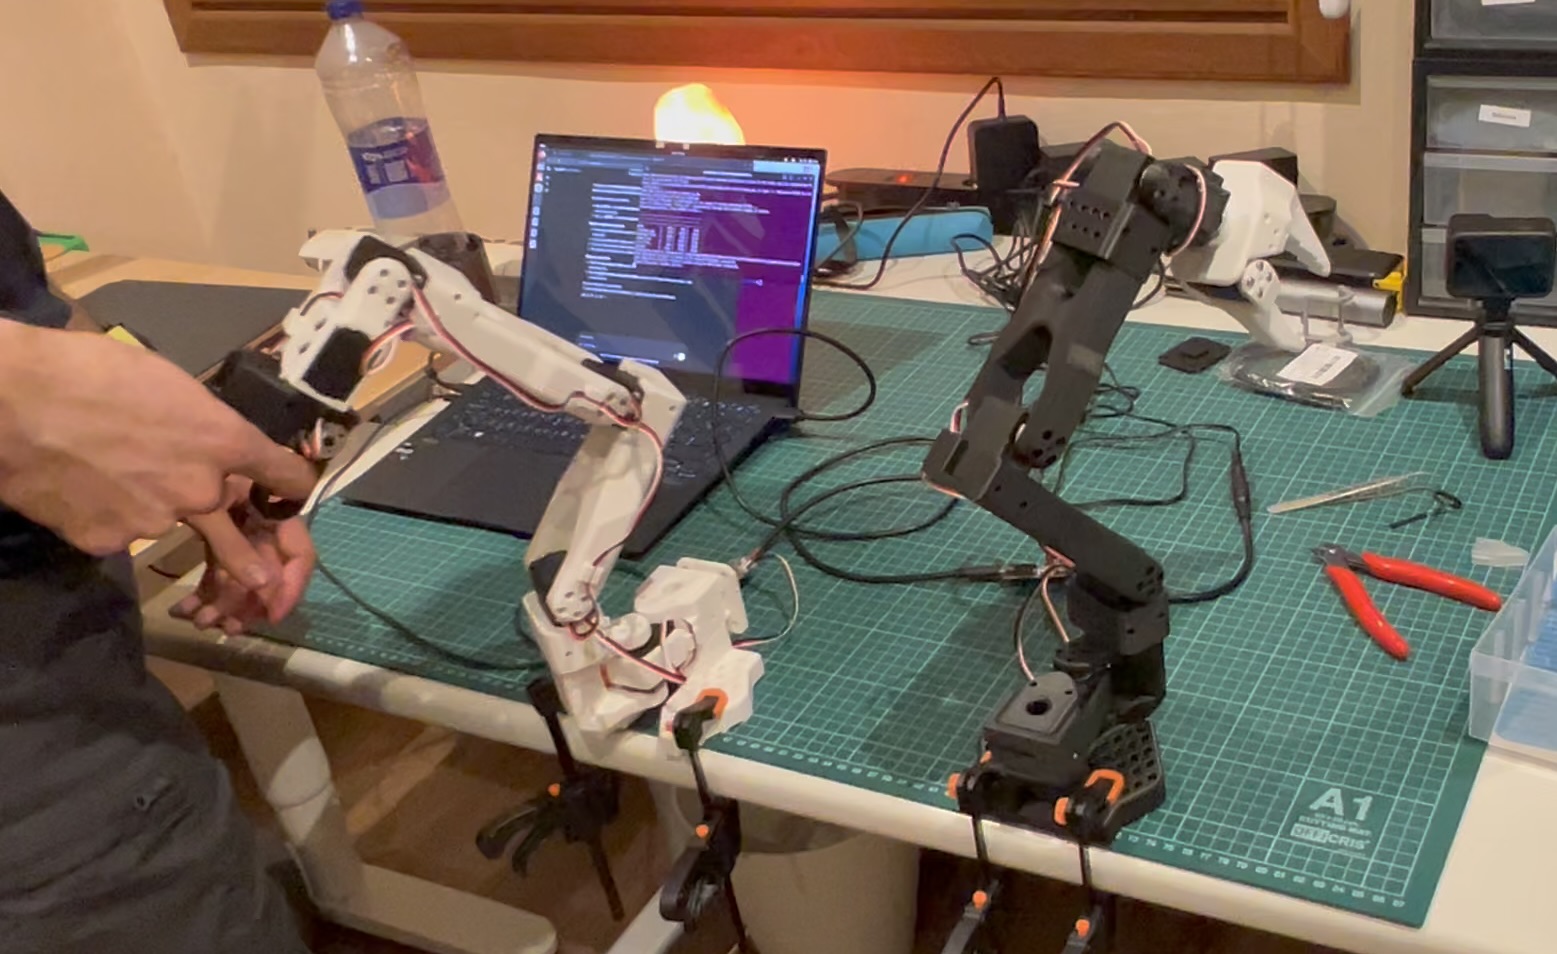
Brazos líder y seguidor de 6 GDL para aprendizaje por imitación.
Relaciones de engranaje mixtas para facilitar el guiado manual y dar más par al brazo seguidor.
Pipeline de manipulación asistida por visión en desarrollo.
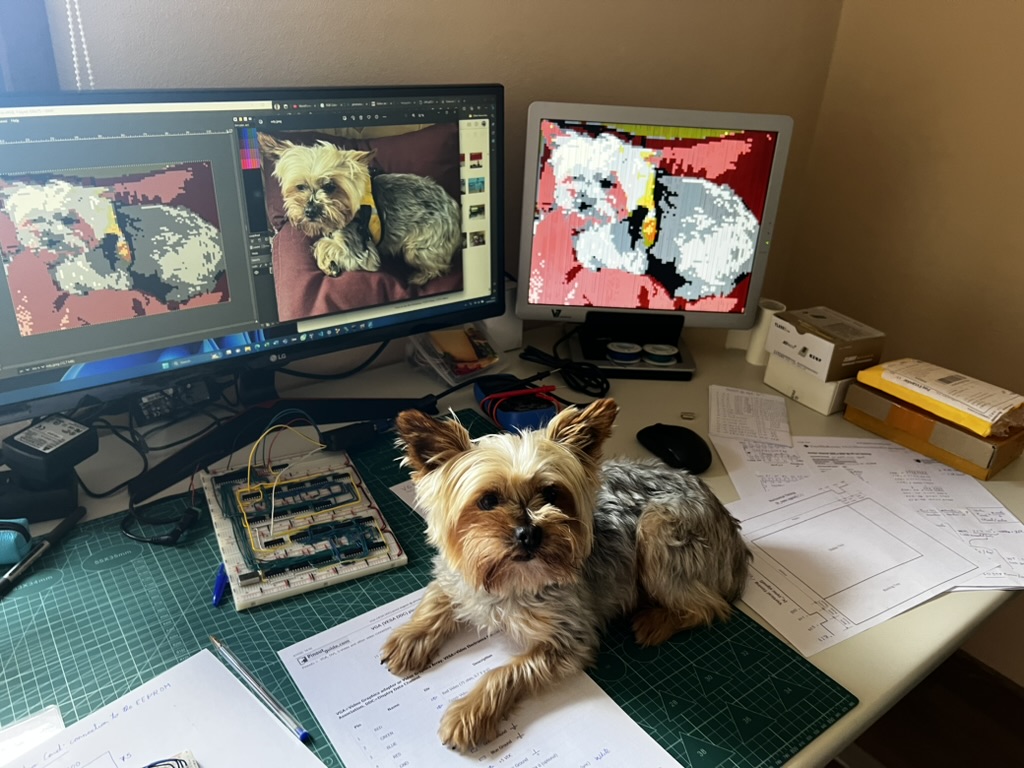
Diseño de temporización VGA (HSYNC/VSYNC y porches) con contadores y lógica discreta, datos de imagen respaldados por EEPROM y DAC resistivo para niveles RGB analógicos de 0 a 0,7 V sobre 75 Ω.
Temporización VGA diseñada con contadores y lógica discreta.
Datos de imagen almacenados en EEPROM con direccionamiento y streaming.
DAC resistivo para niveles RGB analógicos (0–0,7 V sobre 75 Ω).